Robot, ktorý má strážiť priemyselný areál, musí zvládnuť viac než hladkú podlahu. Nerovný terén, rozmočená pôda či prudké stúpanie dokážu rýchlo odhaliť rozdiel medzi pôsobivou ukážkou a platformou pripravenou na ďalší vývoj pre skutočnú prevádzku.
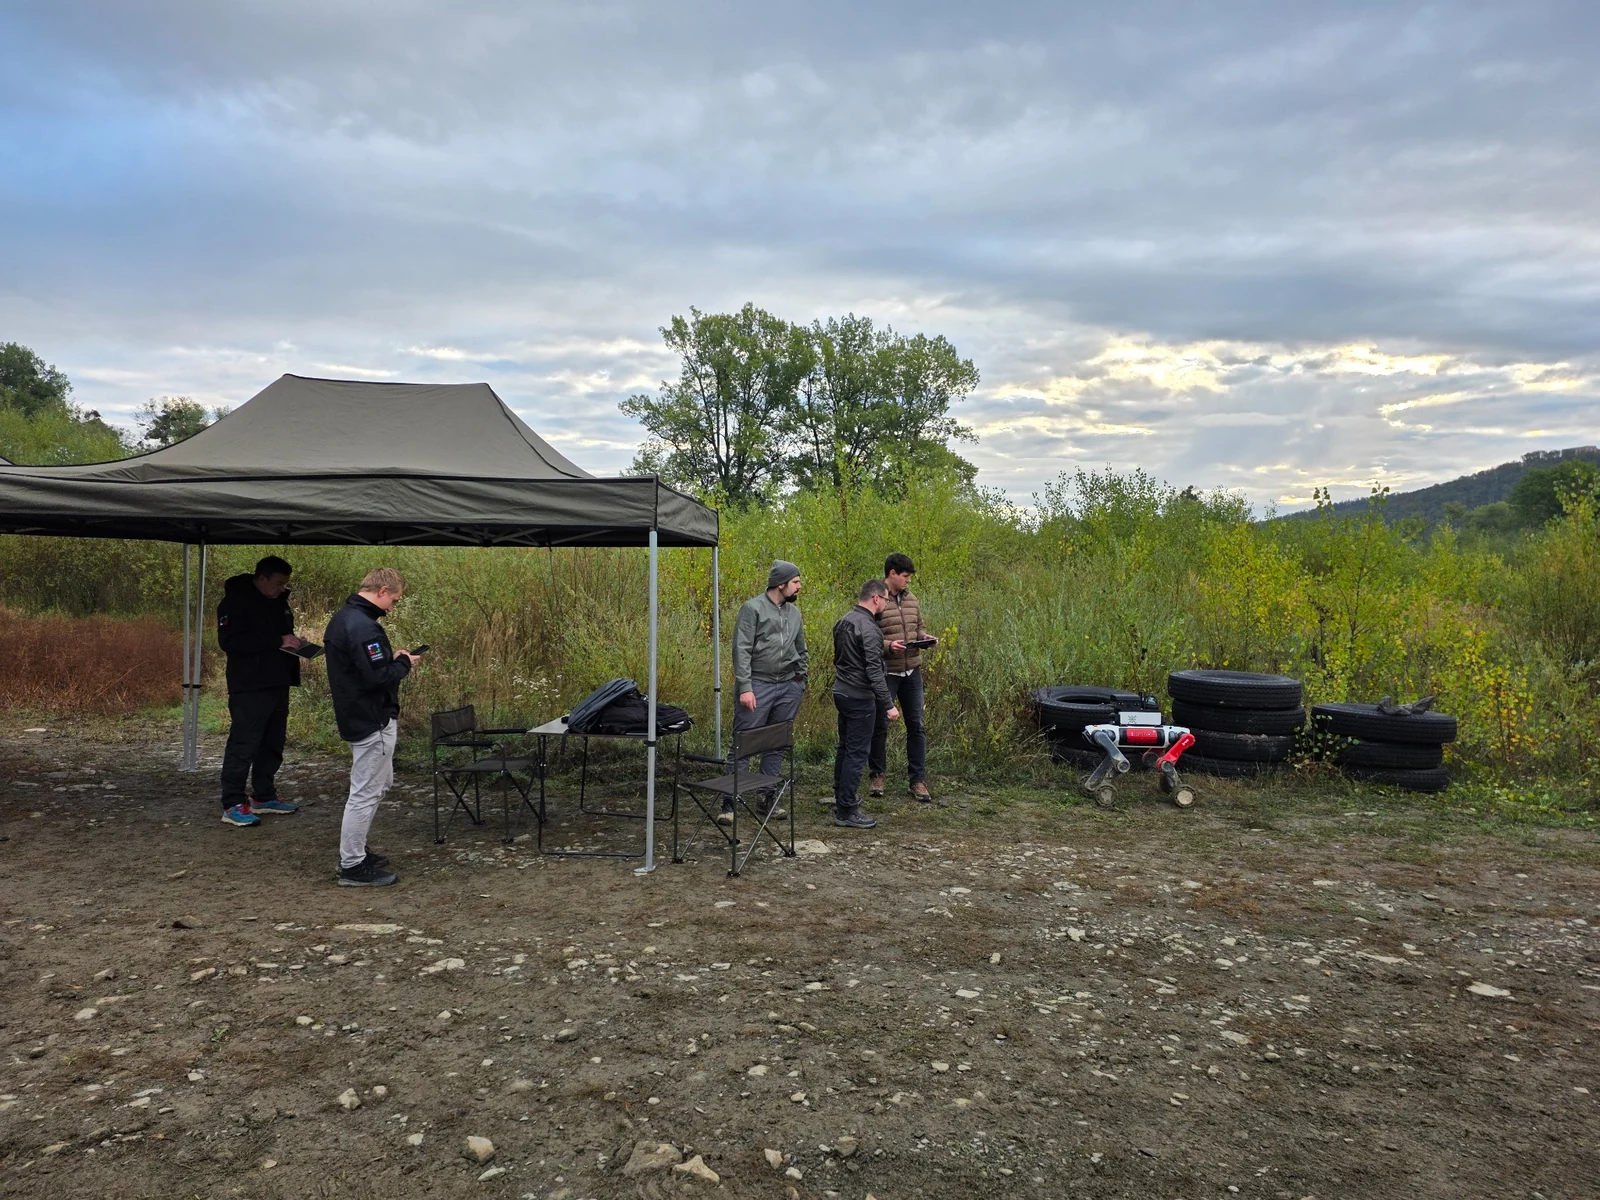
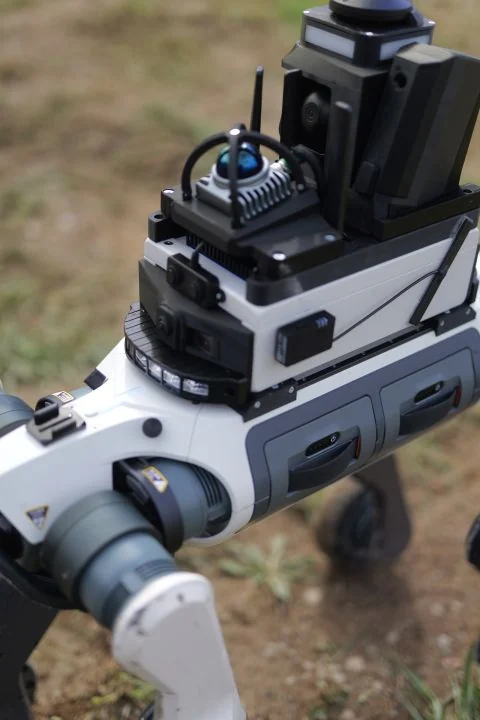
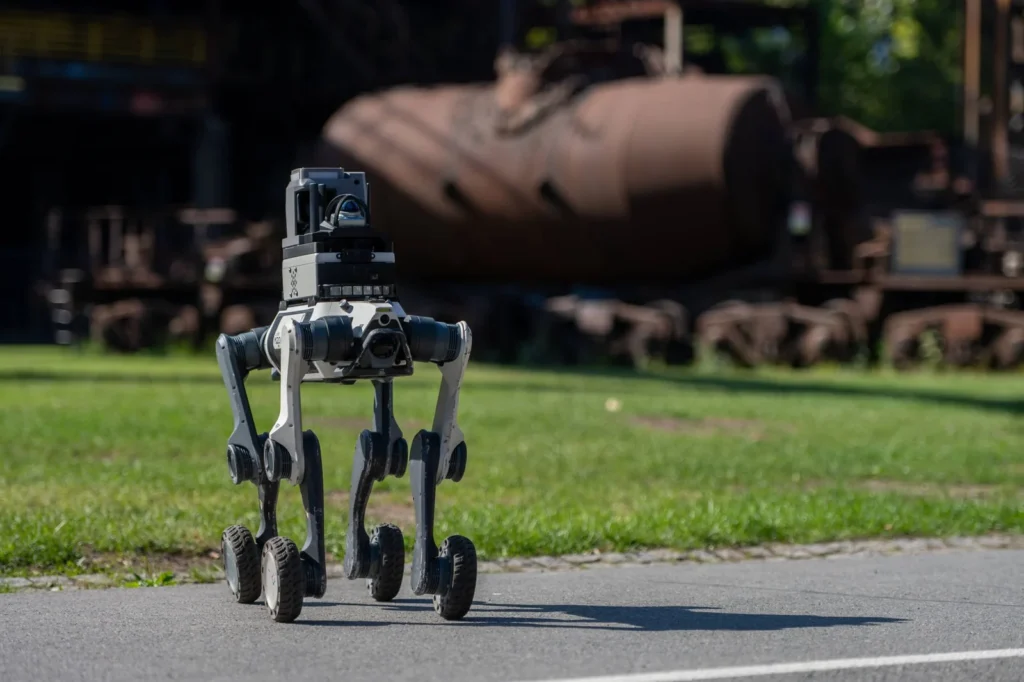
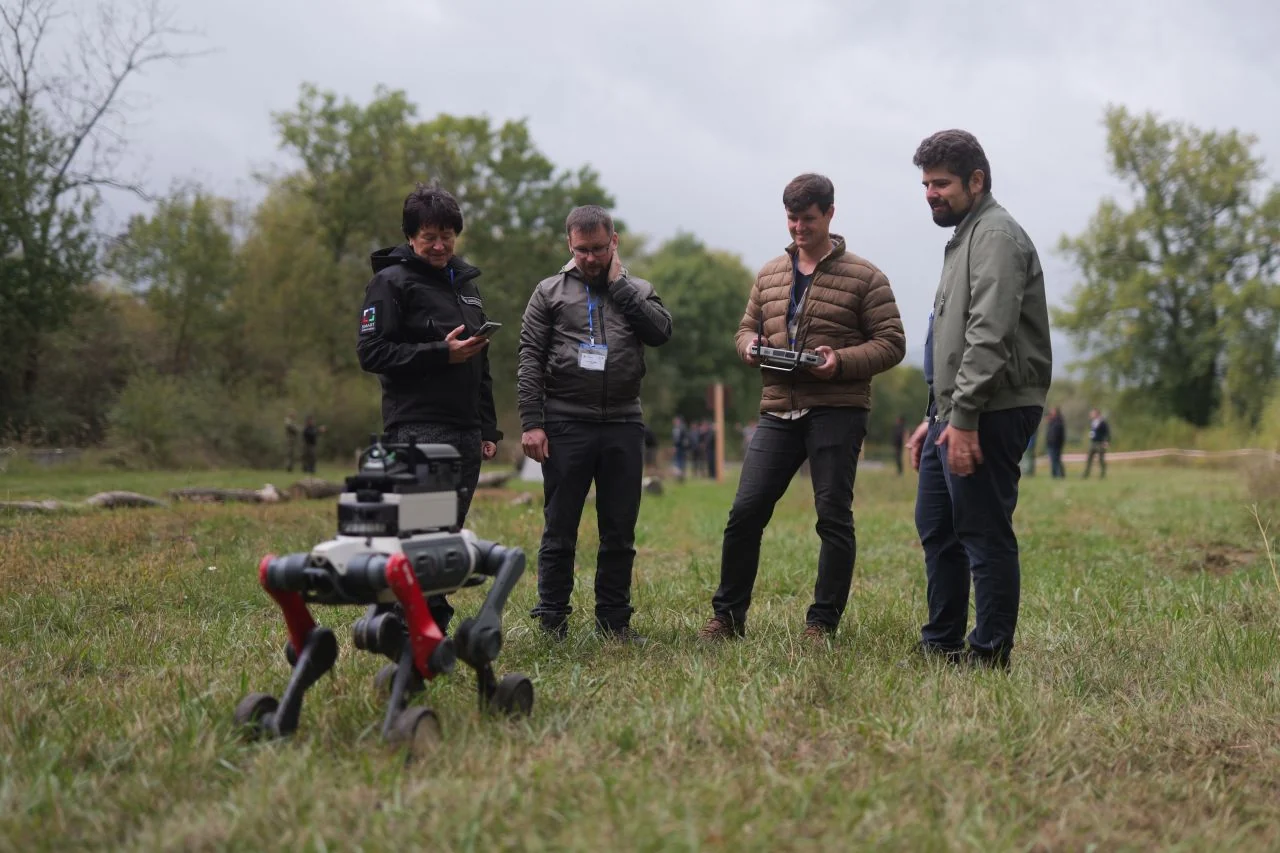
Spolu s naším českým integračným partnerom Smart Informatics sme preto zavítali do testovacieho priestoru neďaleko Lipníka v Českej republike. Robotickú platformu Invelogy M20, postavenú na technológii DEEP Robotics, sme tam preverili v podmienkach, ktoré sa laboratórnemu prostrediu ani zďaleka nepodobajú.
Test mimo laboratória: Prekážky, nerovnosti a svahy
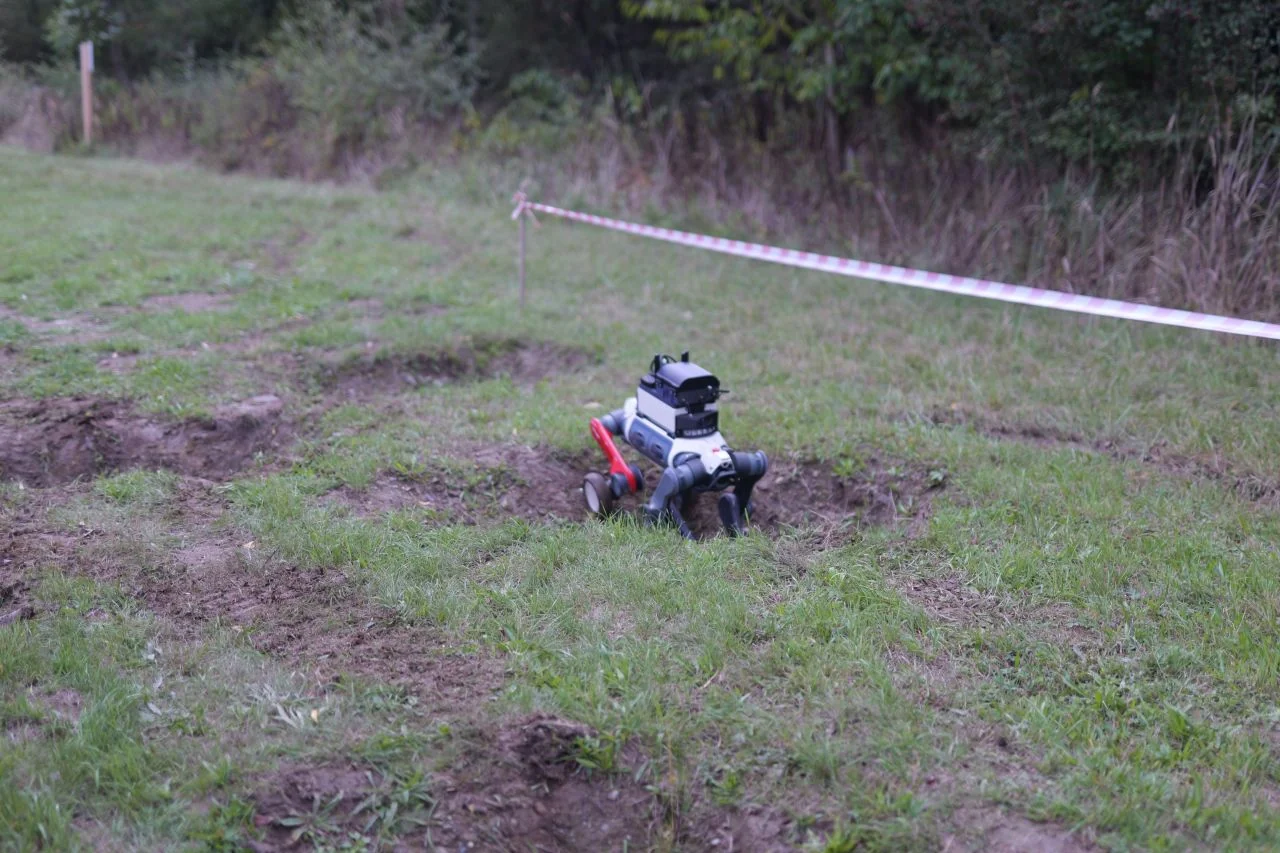
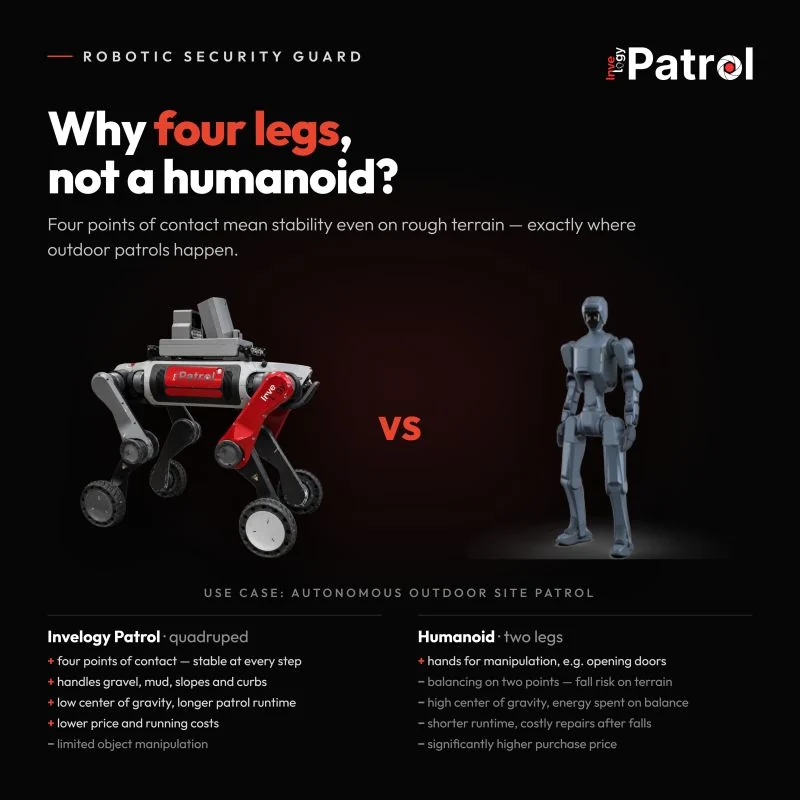
Počas testovania sme sa zamerali na štyri oblasti: pohyb v členitom teréne, stúpania až do 45°, stabilitu a trakciu na blatistých povrchoch a skúšky nášho systému autonómnej navigácie.
V teréne sa totiž mení viacero vecí naraz. Povrch môže byť na niektorých miestach pevný, o pár metrov ďalej klzký. Kolesá strácajú záber, podvozok sa nakláňa a robot musí pri pohybe reagovať na nerovnosti. Práve takéto situácie sú dôležité pri návrhu robotických obchôdzok mimo budov.
Videá a fotografie zachytávajú reálne testovanie, nie počítačovo vytvorenú simuláciu. Uvádzaný sklon 45° je súčasťou nášho testovacieho zadania; priechodnosť vždy závisí aj od podkladu, priľnavosti a konfigurácie robota. Zábery z jazdy navyše samy osebe nedokazujú plne autonómny režim každého prejdeného úseku.
Prečo je priechodnosť terénom dôležitá pre bezpečnostného robota
Vonkajšia ostraha sa často odohráva na miestach, ktoré neboli navrhnuté pre roboty: medzi skladmi, pri plotoch, na štrkových cestách, v nezpevnených častiach areálu alebo na svahoch.
Ak má robot pravidelne kontrolovať kritické body, nestačí mu vedieť vytvoriť mapu. Musí sa po trase aj fyzicky presunúť a bezpečne zvládať meniace sa podmienky. Mobilita preto tvorí základ, na ktorom môžeme stavať autonómnu navigáciu, senzorický monitoring a vzdialený dohľad operátora.
Naším cieľom nie je prezentovať robota ako univerzálne riešenie do každého terénu. Potrebujeme poznať jeho reálne limity, aby sme vedeli správne navrhnúť trasu a podmienky nasadenia.
Blato a trakcia: Kde sa ukážu rezervy
Práve blatisté úseky nám poskytli jednu z najužitočnejších spätných väzieb. Robot si s členitým prostredím poradil sľubne, no zároveň sme videli priestor na zlepšenie záberu kolies v mäkkom a klzkom podklade.
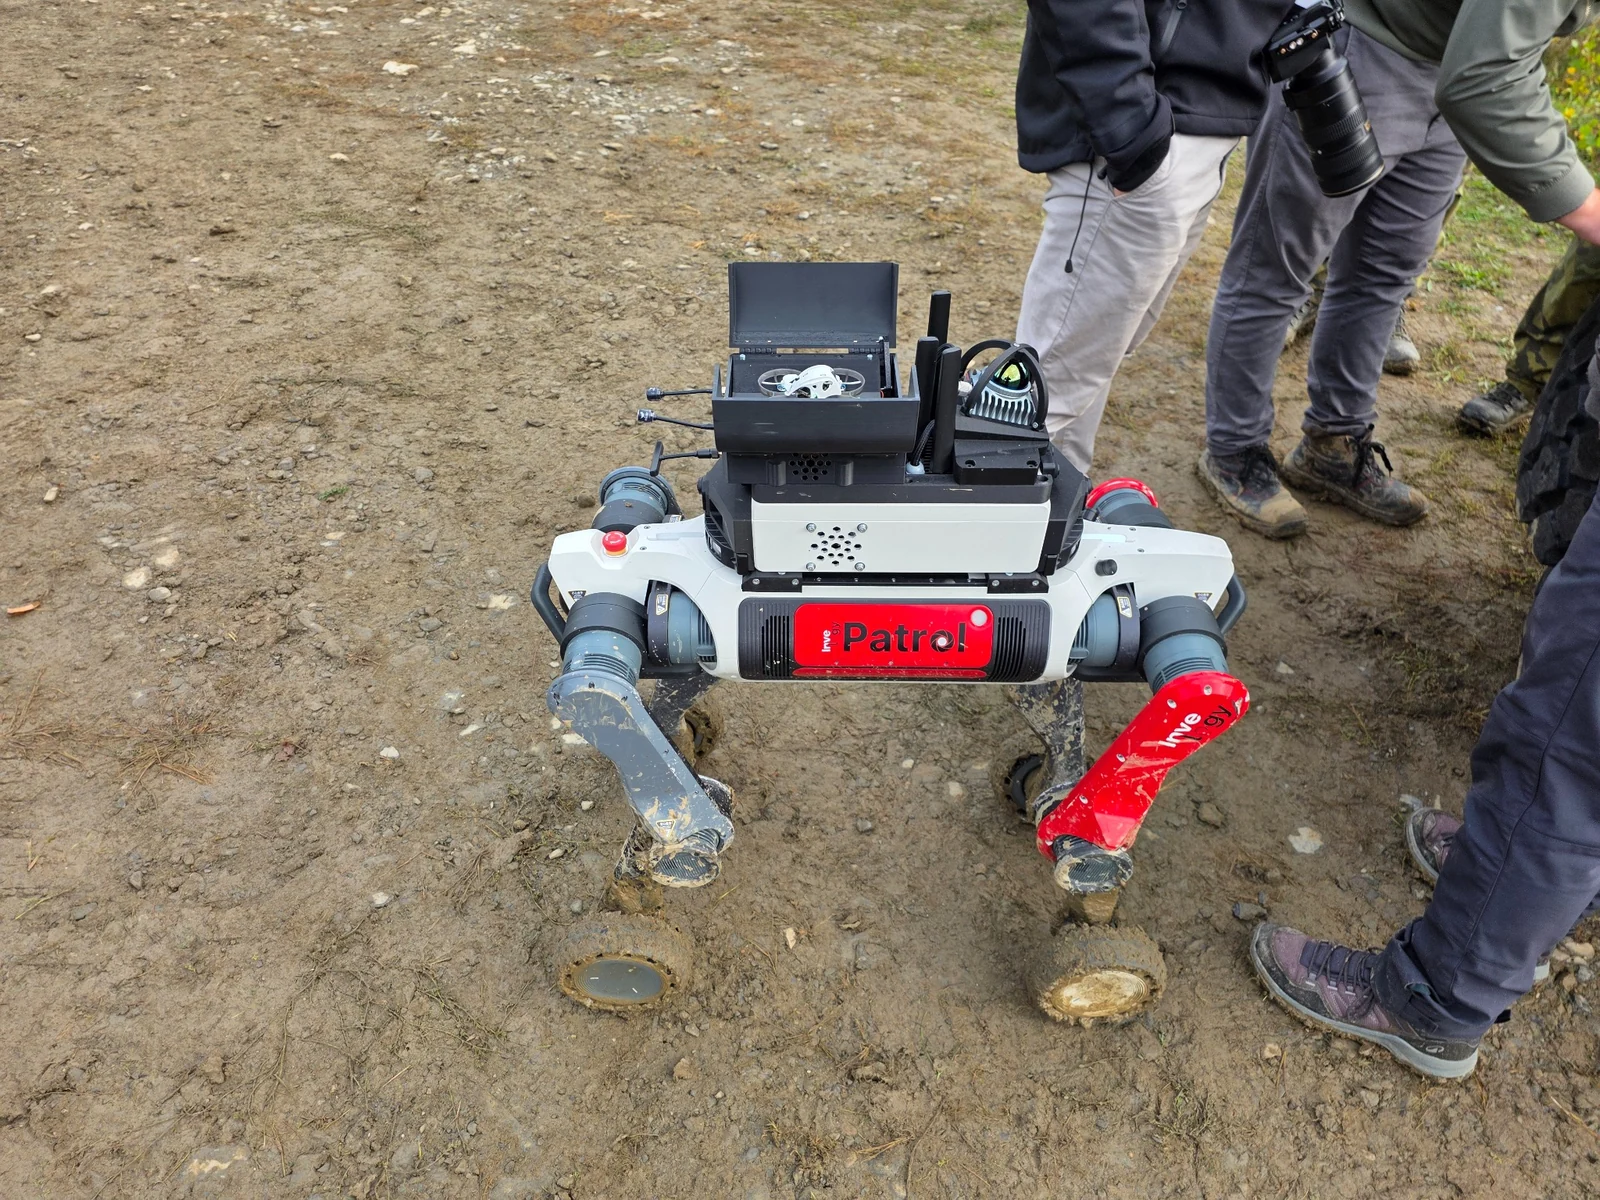
Jedným z našich ďalších vývojových krokov je preto nový dezén pneumatík, ktorý má zlepšiť trakciu najmä v blate. Takáto úprava môže byť pri pravidelných exteriérových obchôdzkach rovnako podstatná ako pokročilý algoritmus navigácie: softvér vie naplánovať cestu, ale kontakt s povrchom rozhoduje o tom, či po nej robot bezpečne prejde.
Autonómna navigácia: Ďalšia výzva prichádza s GNSS
Popri pohybových vlastnostiach sme v testovacom areáli preverovali aj náš navigačný systém v reálnom vonkajšom prostredí. To je dôležitý krok pri prenášaní technológií Invelogy Patrol z interiérov a kontrolovaných priestorov do rozľahlejších areálov.
Do ďalšej fázy vývoja pripravujeme integráciu GNSS, ktorá má doplniť existujúce navigačné prístupy. Samotný satelitný signál však nie je zárukou presnej autonómnej jazdy: v praxi ho treba vhodne kombinovať s ďalšími senzormi, lokalizáciou a plánovaním bezpečnej trasy.
Testovanie preto nevnímame ako jednorazový výkonový rekord. Je to postupný proces, v ktorom overujeme, čo platforma a náš softvér zvládajú dnes a čo treba upraviť pred náročnejšími nasadeniami.
Smart Informatics a Invelogy: Vývoj overujeme spoločne
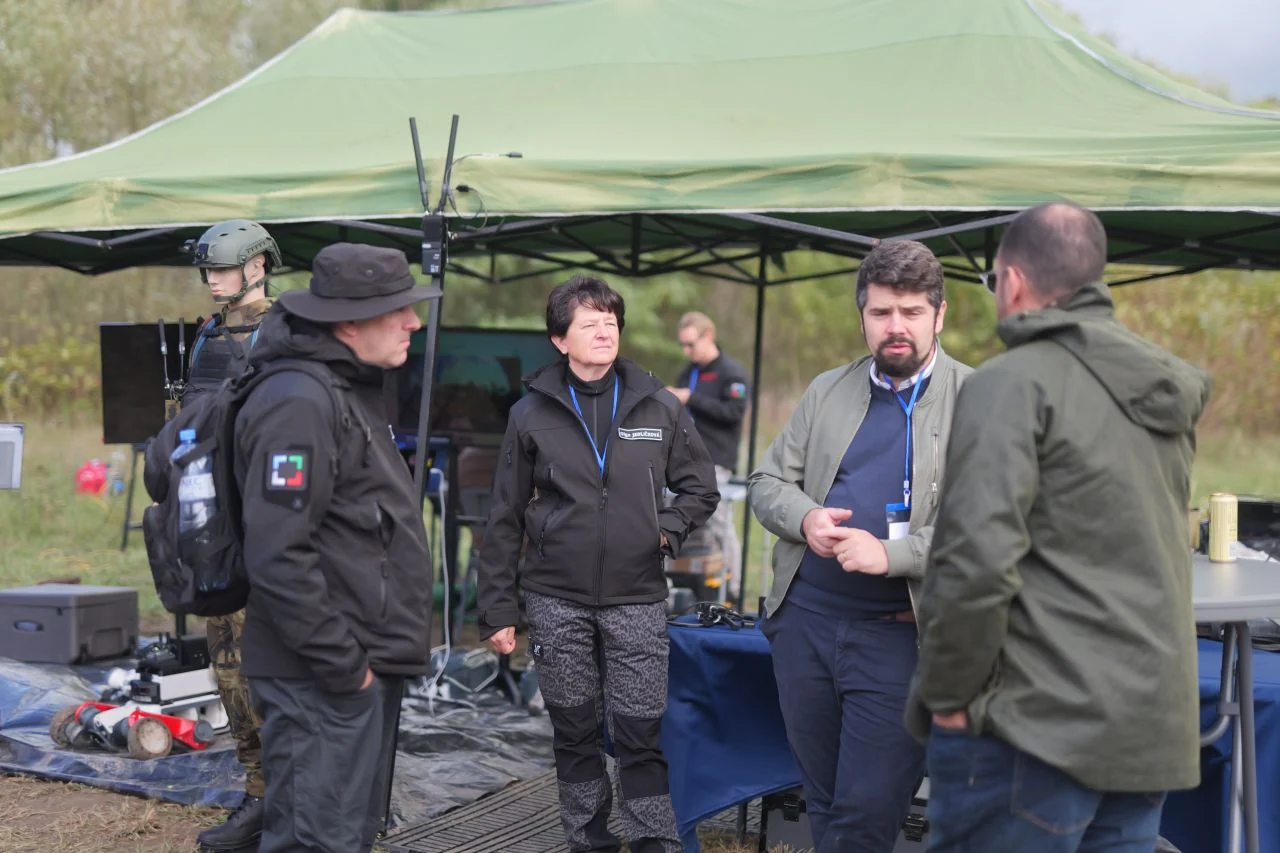
Pri testovaní s Smart Informatics, naším integračným partnerom pre český trh, spájame vývoj robotických technológií s poznaním lokálnych prevádzok a potrieb zákazníkov.
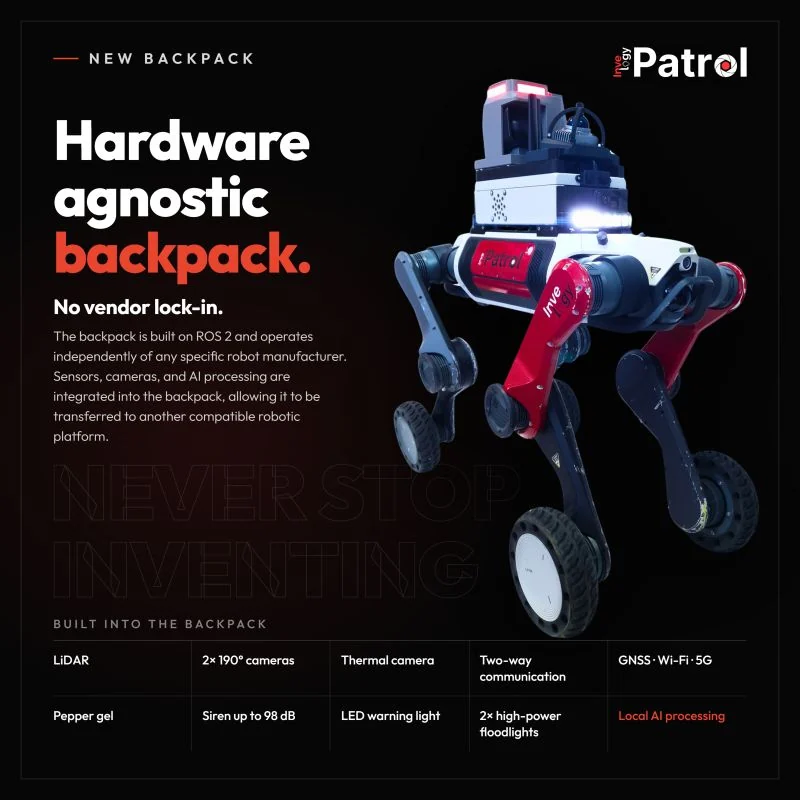
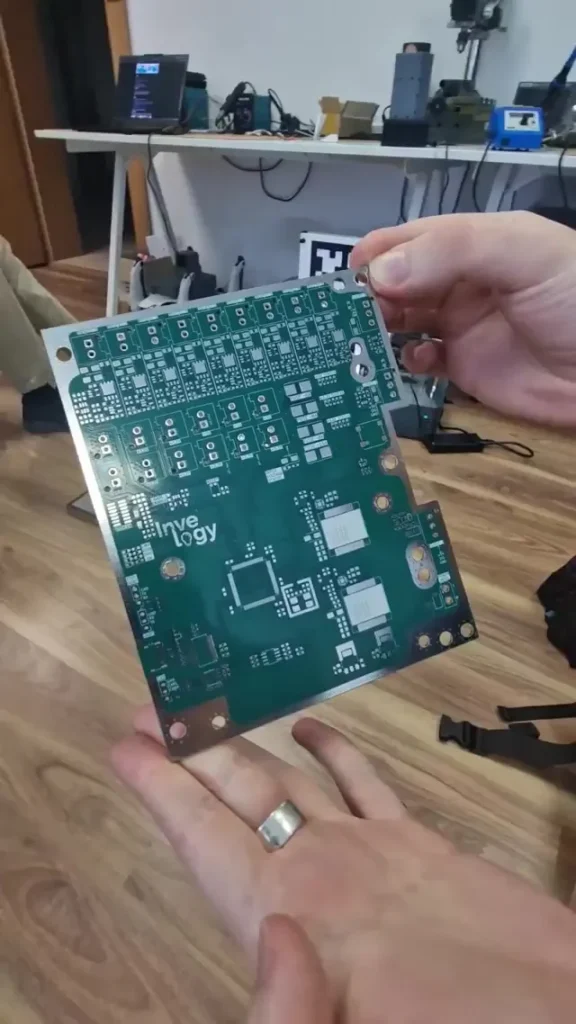
Invelogy sa sústreďuje na robotickú platformu, autonómnu navigáciu, bezpečnostnú nadstavbu a softvér. Smart Informatics pomáha s miestnou integráciou a kontaktom so zákazníkmi v Českej republike. Podobné praktické skúšky sú preto hodnotné pre obe strany: umožňujú otvorene pomenovať technické možnosti aj obmedzenia riešenia.
Čo nasleduje?
Z testu si odnášame pozitívne výsledky priechodnosti aj konkrétne úlohy pre ďalší vývoj: zlepšiť dezén kolies, pokračovať v ladení exteriérovej autonómnej navigácie a rozvíjať integráciu GNSS.
Takto budujeme Invelogy Patrol: od jednotlivých terénnych skúšok k spoľahlivejšiemu systému pre bezpečnostné obchôdzky v priemyselných a logistických areáloch.
Zvažujete robotické obchôdzky vo svojom areáli? Ozvite sa nám. Radi sa porozprávame o podmienkach vášho prostredia a o tom, aké požiadavky musí robotické riešenie splniť.
Fotogaléria z terénneho testovania Invelogy M20