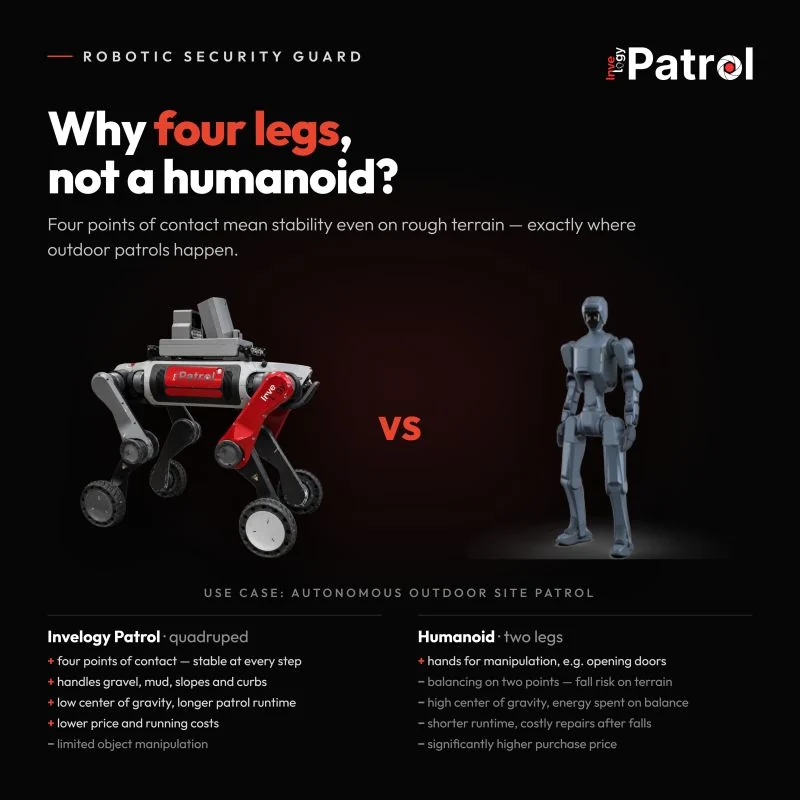
Ein Roboter für die Sicherung von Industriearealen muss mehr können, als sich auf ebenem Boden zu bewegen. Matschige Wege, lose Untergründe und steile Anstiege zeigen schnell, wie sich eine überzeugende Demonstration von einer Plattform unterscheidet, die sich für den späteren Praxiseinsatz weiterentwickeln lässt.
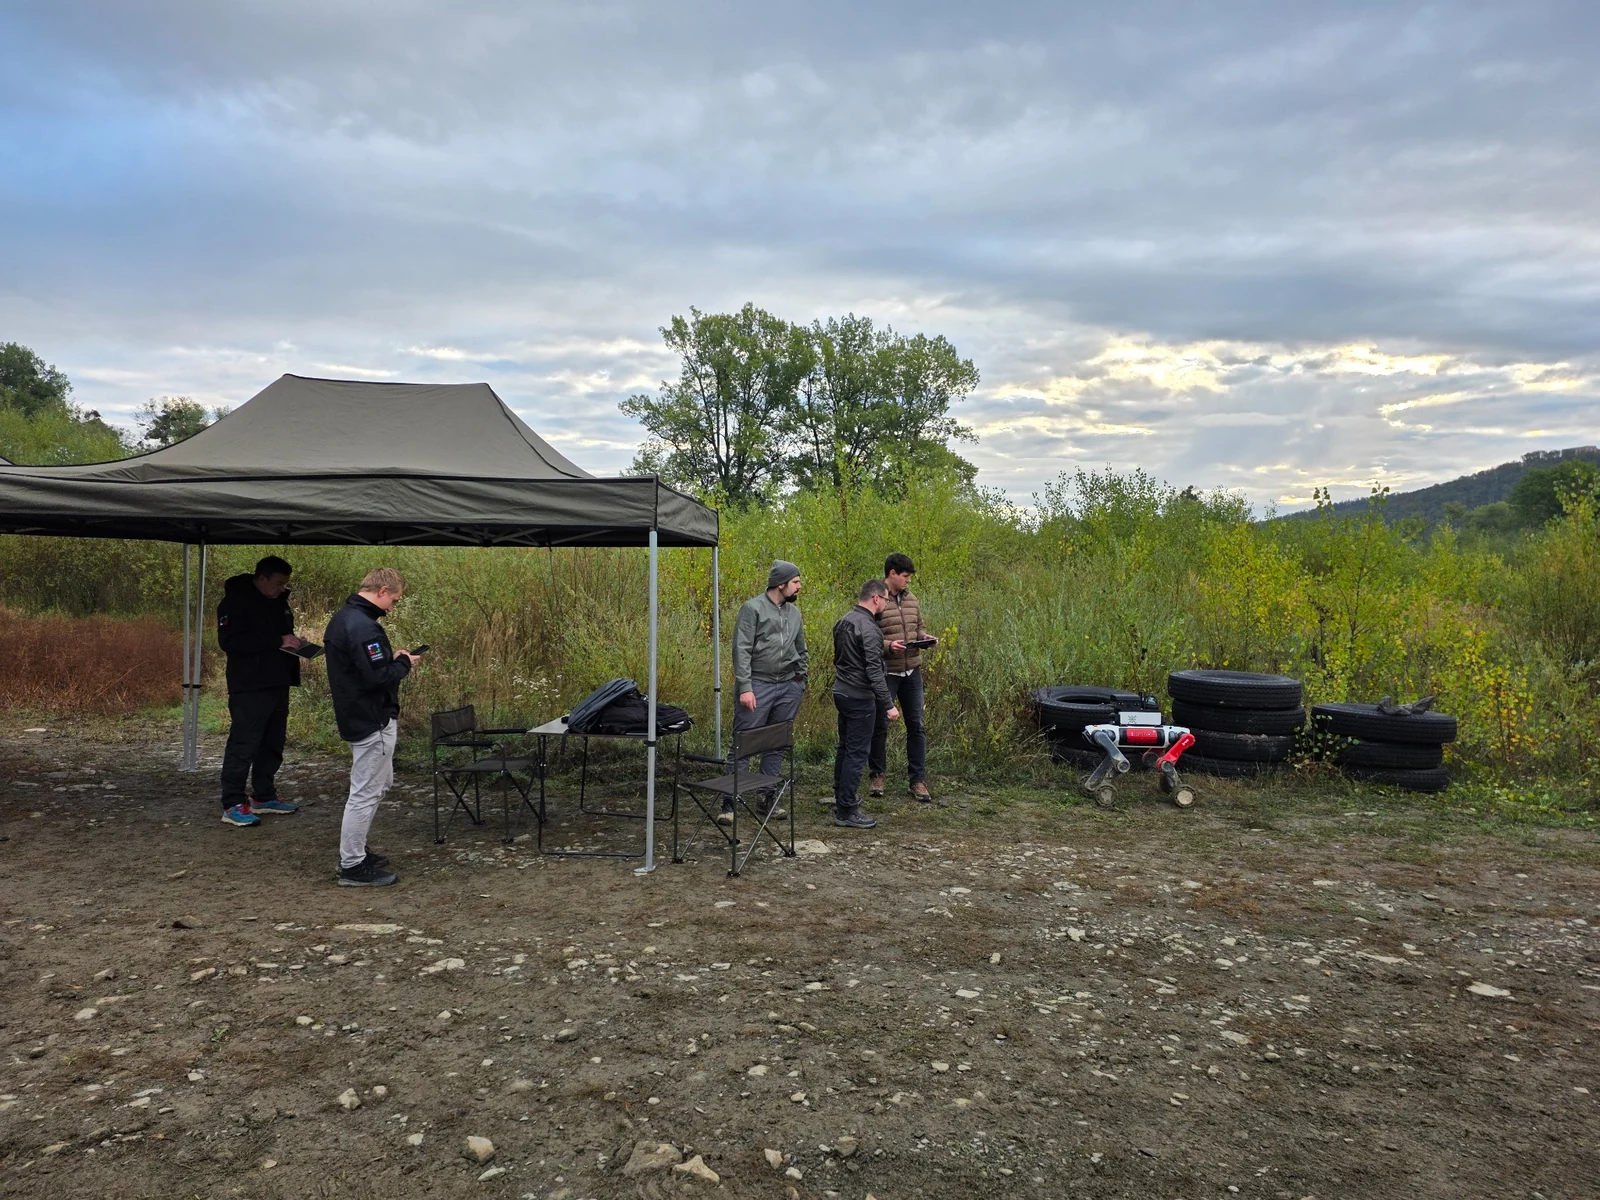
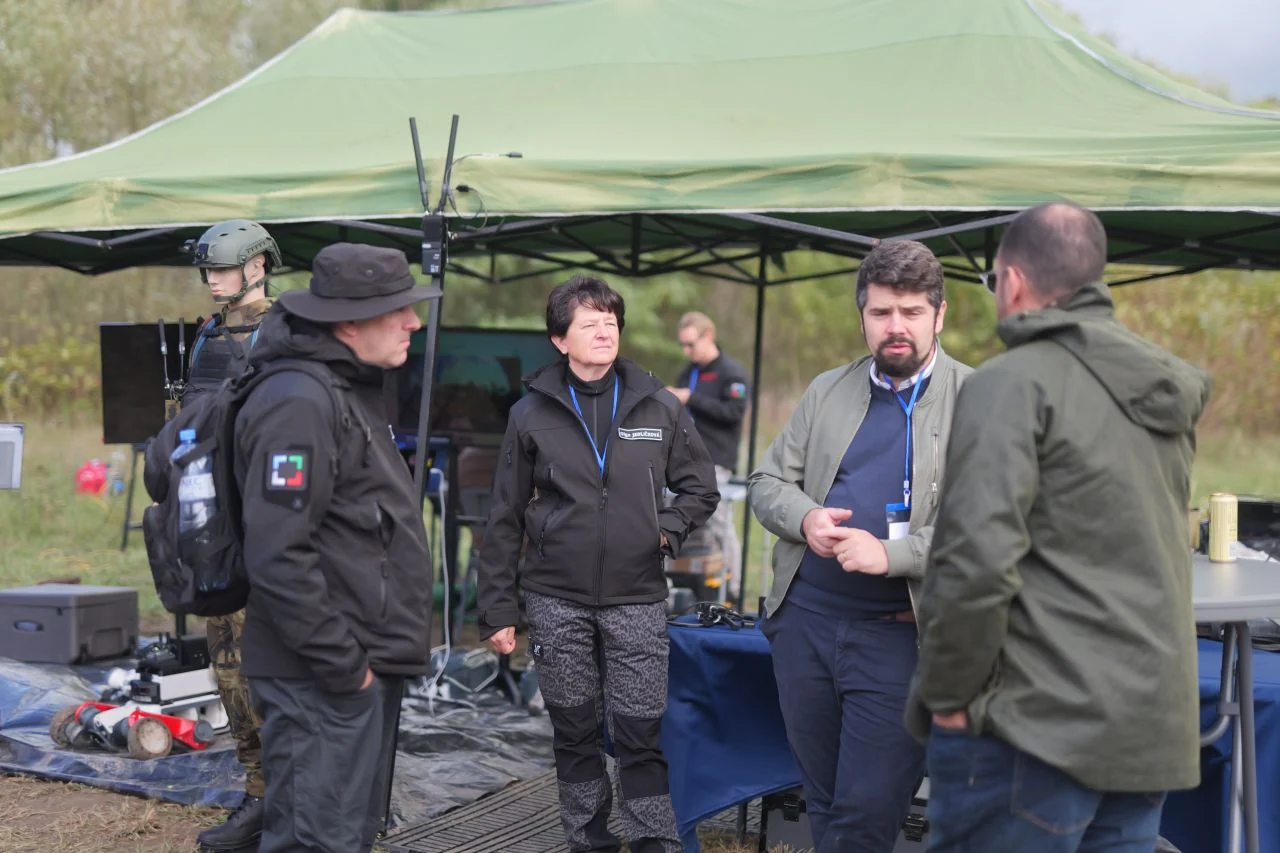
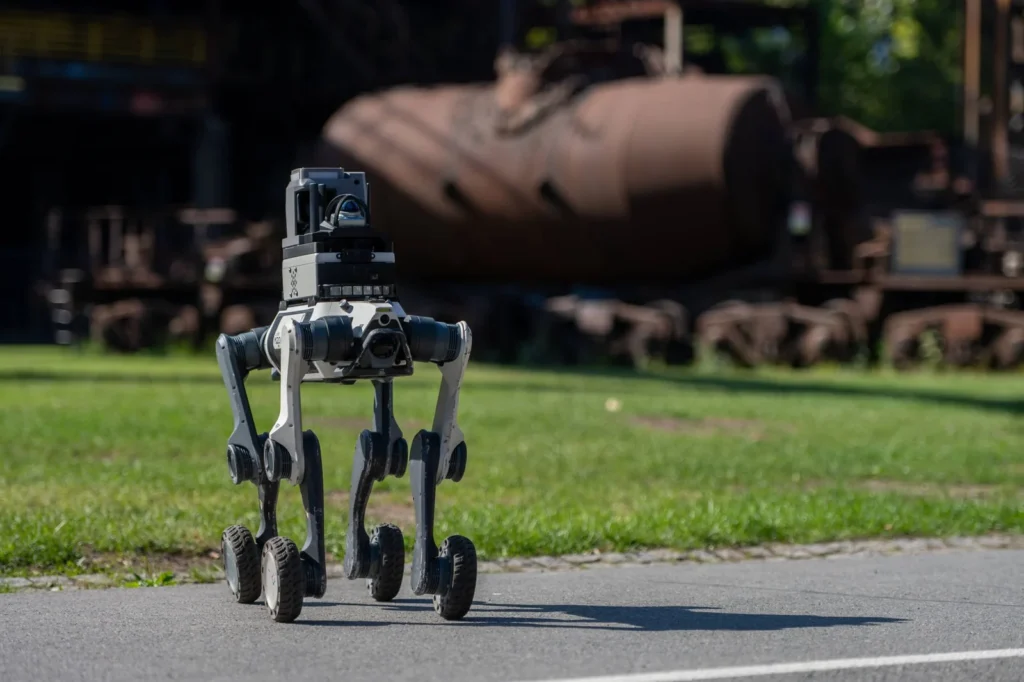
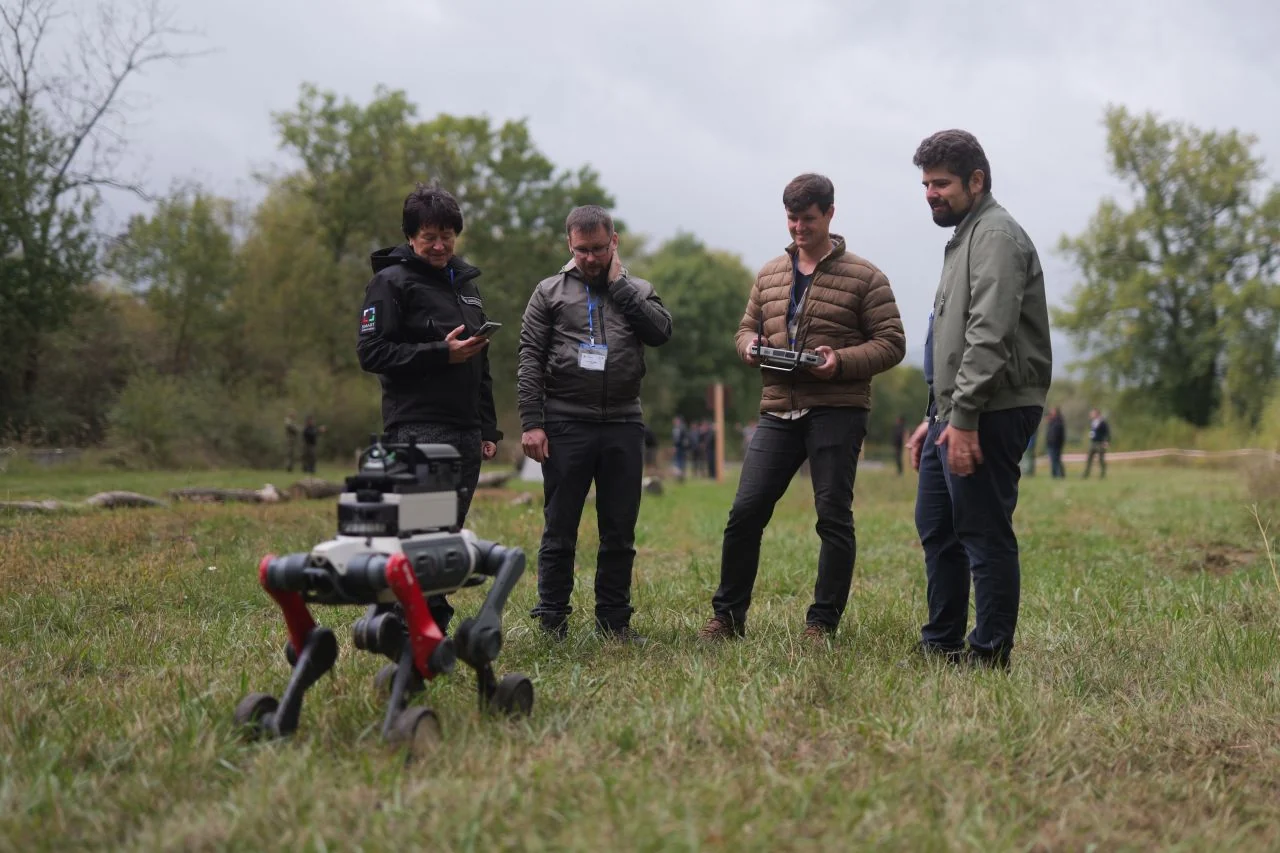
Gemeinsam mit unserem tschechischen Integrationspartner Smart Informatics haben wir deshalb ein Testgelände bei Lipník in Tschechien besucht. Dort haben wir den Invelogy M20 auf Basis einer Robotikplattform von DEEP Robotics unter Bedingungen erprobt, die mit einer kontrollierten Laborumgebung wenig gemeinsam haben.
Raus aus dem Labor: Hindernisse, Unebenheiten und Steigungen
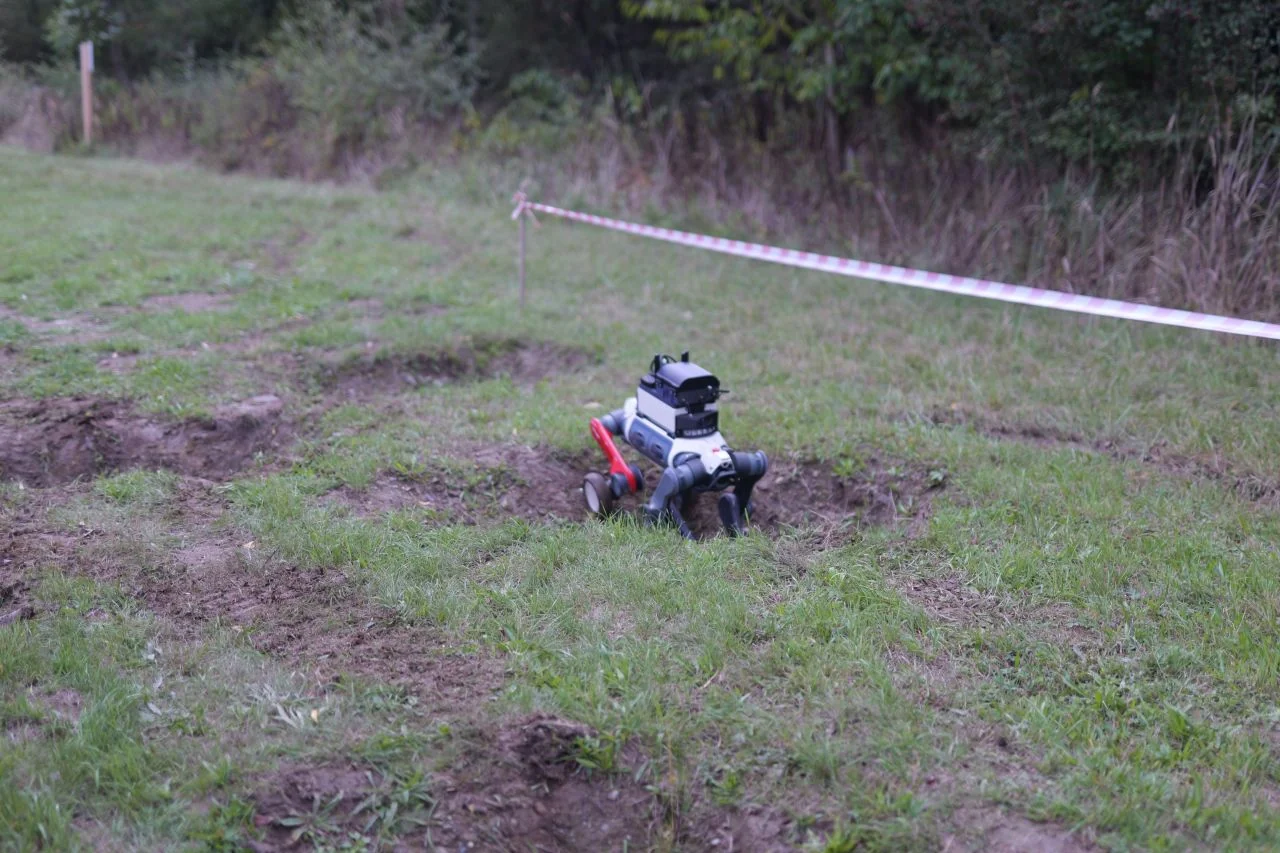
Im Mittelpunkt standen vier Bereiche: Geländegängigkeit, Steigungen von bis zu 45°, Stabilität und Traktion auf schlammigem Untergrund sowie Tests unseres Systems für autonome Navigation im Außenbereich.
Anders als im Labor ändern sich die Bedingungen im Gelände ständig. Auf einen festen Weg kann unmittelbar ein rutschiger Abschnitt folgen. Räder verlieren an Haftung, der Roboter gerät in Schräglage und muss sich über unebenen Boden bewegen. Genau solche Situationen sind bei der Planung autonomer Kontrollfahrten auf weitläufigen Betriebsgeländen entscheidend.
Die Aufnahmen zeigen einen echten Feldversuch, keine computergenerierte Simulation. Die genannten 45° beziehen sich auf das beschriebene Testszenario. Welche Steigungen tatsächlich befahrbar sind, hängt unter anderem vom Untergrund, der Haftung und der Konfiguration ab. Auch bedeutet die gezeigte Fahrt nicht automatisch, dass sämtliche Sequenzen vollständig autonom erfolgten.
Warum Geländegängigkeit für Sicherheitsroboter entscheidend ist
Außenbereiche von Industrie- und Logistikstandorten sind nur selten speziell für mobile Roboter ausgelegt. Kontrollrouten führen über Schotter, Bordsteinkanten und unbefestigte Zufahrten oder an Hängen und Gebäuden entlang.
Selbst eine präzise digitale Karte hilft wenig, wenn der Roboter seine Kontrollpunkte nicht sicher erreichen kann. Zuverlässige Mobilität bildet deshalb die Grundlage für autonome Routenplanung, sensorgestützte Überwachung und die Fernaufsicht durch einen Operator.
Wir wollen den M20 nicht als Universallösung für jeden Untergrund darstellen. Unser Ziel ist es, seine Grenzen unter realistischen Bedingungen kennenzulernen und daraus Anforderungen für spätere Einsätze abzuleiten.
Schlamm und Traktion: Hier zeigen sich die Grenzen
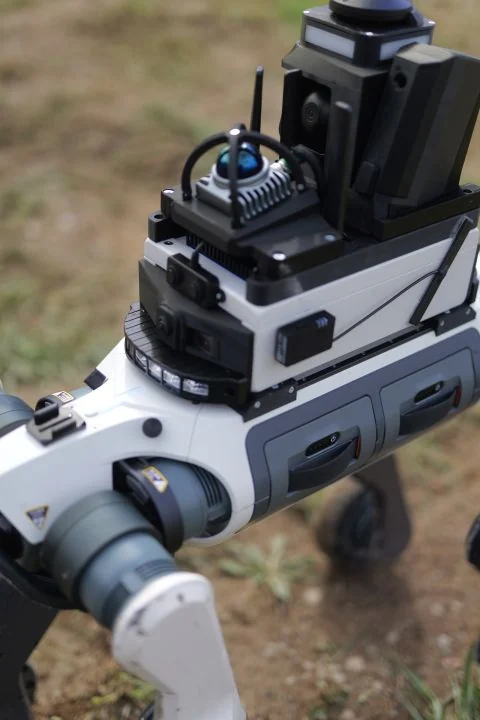
Besonders aufschlussreich waren die schlammigen Streckenabschnitte. Der M20 zeigte vielversprechende Geländeeigenschaften. Gleichzeitig wurde deutlich, dass sich die Traktion der Räder auf weichem und rutschigem Boden weiter verbessern lässt.
[FOTO IM ARTIKEL – assets/invelogy-m20-muddy-wheels-closeup.jpg]
Ein konkreter nächster Schritt ist deshalb die Entwicklung eines optimierten Reifenprofils, das insbesondere im Schlamm für besseren Grip sorgen soll. Für regelmäßige Kontrollfahrten im Freien kann diese mechanische Verbesserung genauso wichtig sein wie eine ausgefeilte Navigationssoftware: Der Algorithmus plant die Route, doch die Bodenhaftung entscheidet, ob der Roboter sie sicher bewältigt.
Autonome Navigation: GNSS als nächster Entwicklungsschritt
Parallel zur Mobilität haben wir unser Navigationssystem unter realen Außenbedingungen getestet. Das ist wichtig, wenn Invelogy Patrol künftig nicht nur in Innenräumen und auf kontrollierten Flächen, sondern auch auf größeren Außengeländen eingesetzt werden soll.
Als nächsten Schritt planen wir die Integration von GNSS, um unsere bisherigen Navigationsverfahren zu ergänzen. Satellitenpositionierung allein reicht für eine zuverlässige autonome Fahrt jedoch nicht aus. Entscheidend ist das Zusammenspiel mit geeigneten Sensoren, der Lokalisierung und einer sicheren Routenplanung.
Für uns ist ein solcher Test daher kein einmaliger Leistungsnachweis, sondern Teil eines kontinuierlichen Entwicklungsprozesses: erproben, Grenzen erkennen, verbessern und erneut testen.
Gemeinsame Entwicklung mit Smart Informatics
Mit Smart Informatics, unserem Integrationspartner für den tschechischen Markt, verbinden wir technologische Entwicklung mit Kenntnissen über lokale Betriebsbedingungen und Kundenanforderungen.
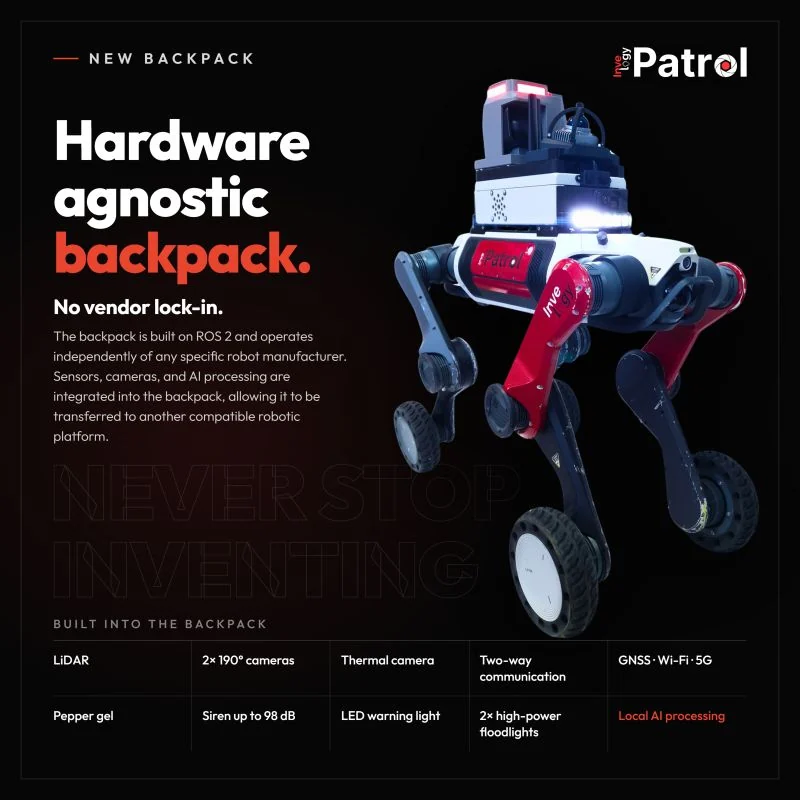
Invelogy entwickelt die Robotikplattform, die autonome Navigation, den Sicherheitsaufbau und die Software. Smart Informatics unterstützt die Integration vor Ort und die Betreuung des tschechischen Marktes. Gemeinsame Praxistests schaffen eine belastbare Grundlage für beide Teams, um Möglichkeiten und Grenzen der Technik realistisch zu bewerten.
Die nächsten Schritte
Aus dem Geländetest nehmen wir positive Ergebnisse und klare Aufgaben mit: ein verbessertes Reifenprofil, die weitere Optimierung der autonomen Navigation im Außenbereich und die Integration von GNSS.
So entwickeln wir Invelogy Patrol weiter – Schritt für Schritt und Test für Test. Unser Ziel ist ein zuverlässigeres Gesamtsystem für robotergestützte Sicherheitsrundgänge auf Industrie- und Logistikgeländen.
Sie prüfen den Einsatz von Sicherheitsrobotern auf Ihrem Betriebsgelände? Sprechen Sie mit uns über Ihre Anforderungen und die Bedingungen vor Ort. Wir zeigen Ihnen gerne, welche Möglichkeiten sich daraus für robotergestützte Kontrollgänge ergeben.
Bildergalerie: Geländetest des Invelogy M20