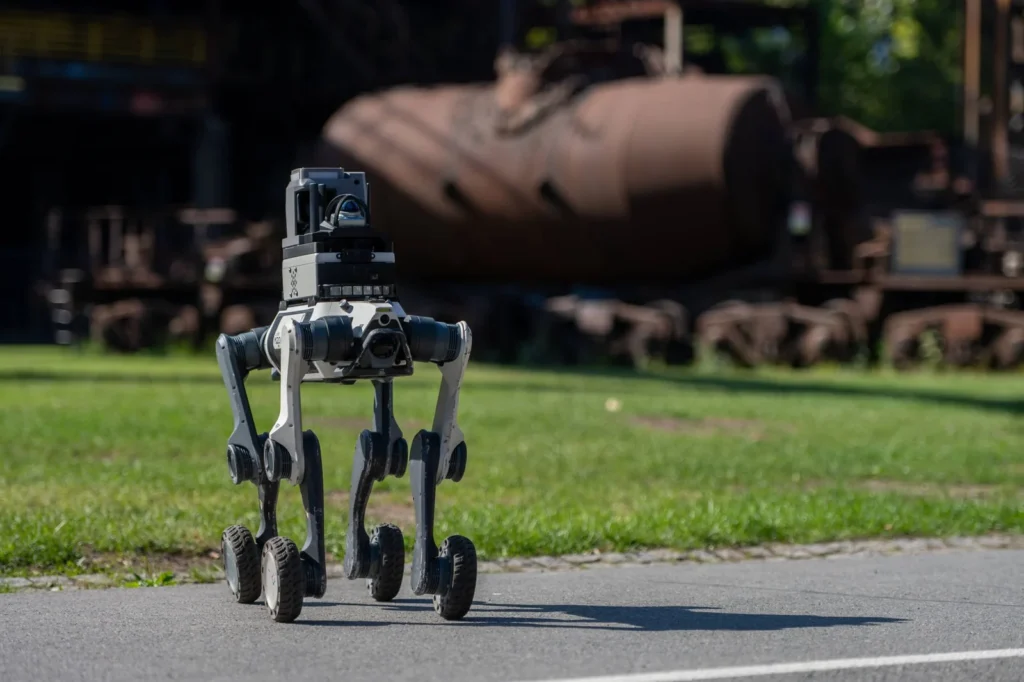
V septembri 2025 sme dosiahli dôležitý míľnik vo vývoji Invelogy: navigačný systém, ktorý sme pôvodne vyvíjali pre štvorkolesového robota SecuBot, sa nám podarilo preniesť na štvornohú robotickú platformu Unitree Go2 Pro.
Nešlo len o výmenu podvozka. Potrebovali sme overiť, či môžeme vlastné riešenie mapovania a navigácie využiť aj na robote, ktorý sa pohybuje úplne iným spôsobom. Výsledkom bol funkčný test v reálnom vonkajšom prostredí.
Od SecuBota k štvornohej platforme
SecuBot bol pre nás dôležitou vývojovou etapou. Na štvorkolesovom robotovi sme pracovali na tom, ako vytvoriť mapu okolia, zadať trasu a dostať robota na požadované miesto.
Štvornohý robot však predstavuje iný druh mobility. Pri pohybe využíva nohy namiesto kolies a dokáže sa prispôsobovať povrchom, na ktorých má klasický kolesový podvozok obmedzenia. Aby sme náš navigačný systém mohli použiť aj tu, museli sme ho prispôsobiť novej platforme a preveriť v praxi.
Kľúčovým výsledkom bolo, že princípy navigácie vyvinuté pre SecuBota dokážeme využiť aj na Unitree Go2 Pro. To je dôležitý krok k softvéru, ktorý nebude viazaný len na jeden typ robota.
Ako naša navigácia funguje
Celý proces môžeme zjednodušene rozdeliť na tri kroky:
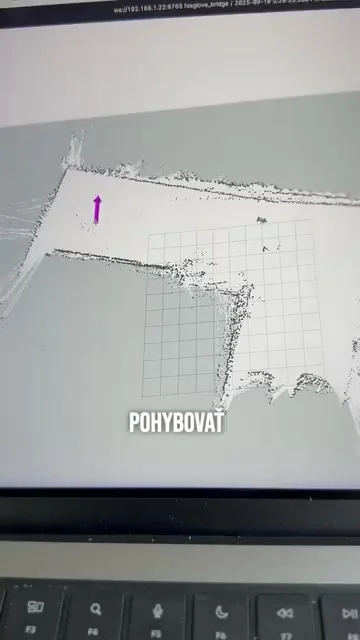
- Mapovanie pomocou LiDARu. Senzor zaznamenáva okolie a z nameraných údajov vzniká mapa priestoru, v ktorom sa robot pohybuje.
- Definovanie trasy. V mape určíme cieľové body a poradie, v akom ich má robot navštíviť.
- Navigácia k cieľu. Robot využíva mapu a informácie zo senzorov na presun po zadanej trase bez toho, aby operátor musel každý krok riadiť manuálne.
V tomto teste sme sa sústredili na prenos a fungovanie navigácie. Samotná úspešná jazda alebo chôdza po trase ešte neznamená, že je hotová celá autonómna bezpečnostná služba – je však jej nevyhnutným základom.
Čo sme otestovali vonku
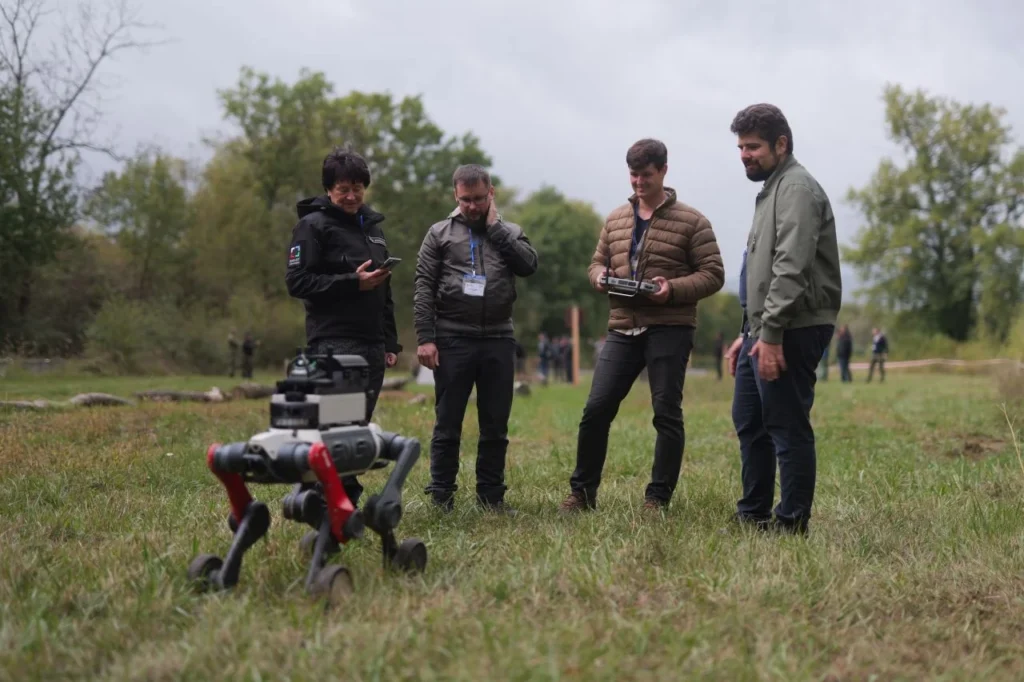
Vo videu ukazujeme vytváranie mapy, výber cieľových bodov a následný pohyb štvornohého robota. Unitree Go2 Pro sme skúšali na spevnenom povrchu, pri prekonávaní nízkeho schodu aj na tráve.
Takéto skúšky sú pre nás podstatné. V skutočných areáloch neexistuje iba rovná podlaha: robot musí vedieť pracovať s rôznymi povrchmi, zmenami prostredia a trasami, ktoré zodpovedajú konkrétnym prevádzkovým potrebám.
Pozrite si video z testovania (september 2025):
Prečo je prenos medzi platformami dôležitý
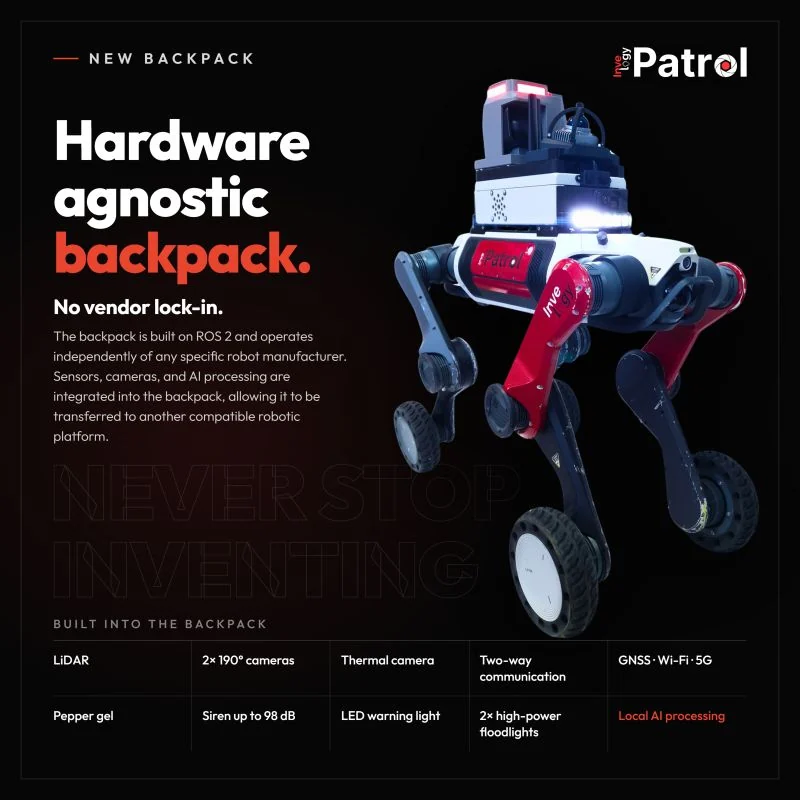
Pri vývoji robotickej bezpečnosti nechceme stavať všetko od začiatku zakaždým, keď sa objaví nový robot. Mobilná platforma zabezpečuje pohyb; naše know-how spočíva aj v mapovaní, navigácii a postupnom prepájaní robotiky s bezpečnostnými funkciami.
Úspešný prenos zo štvorkolesového SecuBota na Unitree Go2 Pro nám ukázal, že tento prístup má zmysel. Neznamená to, že systém funguje bez úprav na ľubovoľnom robotovi. Znamená to, že riešenie môžeme prispôsobiť ďalšej platforme a stavať na už vytvorenom vývoji.
Ďalší krok k Invelogy Patrol
Autonómny bezpečnostný robot musí najprv spoľahlivo vedieť, kde sa nachádza a kam má ísť. Až na tomto základe môžeme ďalej rozvíjať pravidelné obchôdzky, prácu so senzormi, detekciu udalostí a nástroje pre operátora.
Test z 11. septembra 2025 bol jedným z krokov na tejto ceste. Ukázal, že technológie, na ktorých sme pracovali pri SecuBote, dokážu získať nové využitie aj na štvornohej platforme.
Ak prevádzkujete priemyselný areál, sklad alebo rozsiahlejší objekt a zaujíma vás využitie autonómnych robotov, kontaktujte tím Invelogy. Radi preberieme možnosti testovania v konkrétnom prostredí.
Zdroj a video
Pôvodná ukážka bola publikovaná na profile Invelogy 11. septembra 2025: Prenos navigácie zo SecuBota na Unitree Go2 Pro.