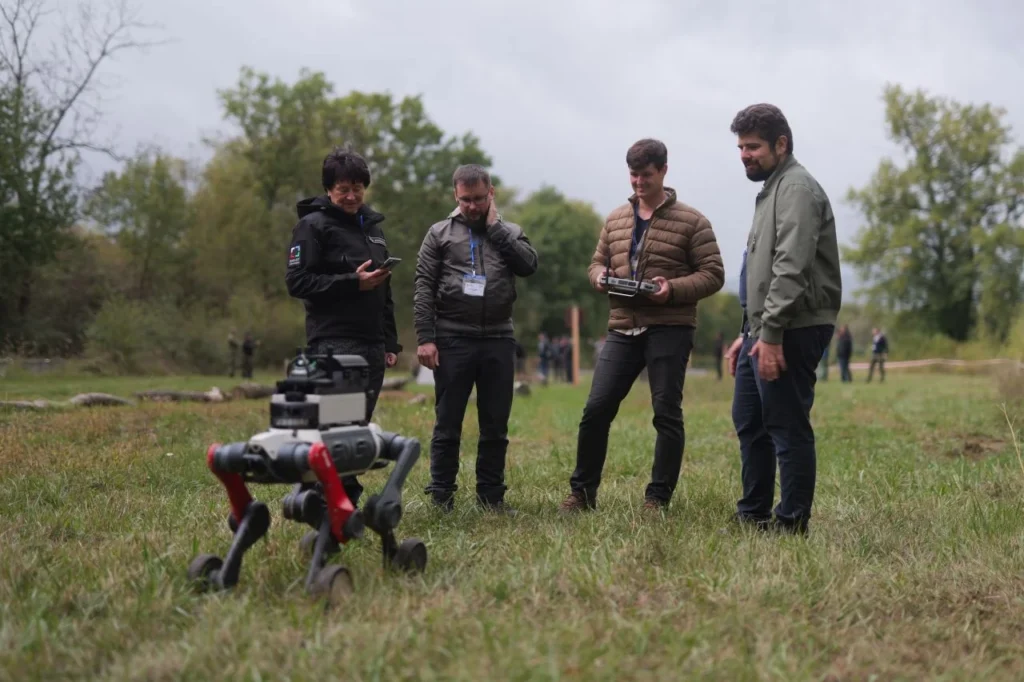
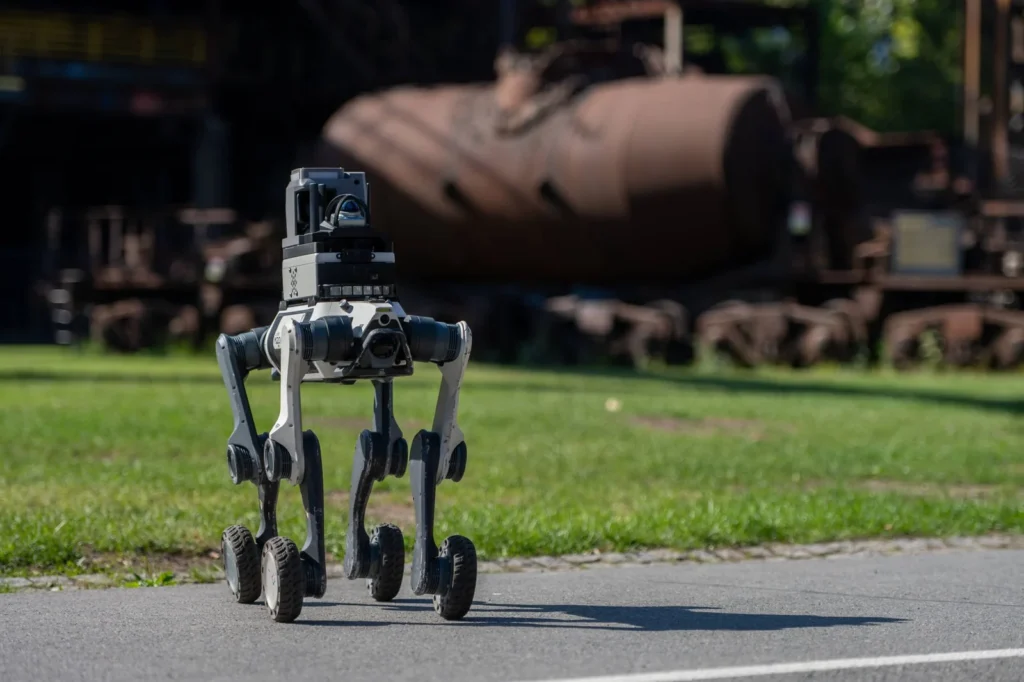
Im September 2025 haben wir bei Invelogy einen wichtigen Entwicklungsschritt geschafft: Unser Navigationssystem, das ursprünglich für den vierrädrigen SecuBot entwickelt wurde, funktioniert nun auch auf dem vierbeinigen Roboter Unitree Go2 Pro.
Dabei ging es um weit mehr als den Wechsel des Fahrwerks. Wir wollten herausfinden, ob sich unsere Arbeit an Kartierung und Navigation auf eine Robotikplattform übertragen lässt, die sich völlig anders fortbewegt. Ein erfolgreicher Test im Außenbereich lieferte dafür einen wichtigen Nachweis.
Vom vierrädrigen SecuBot zum Laufroboter
SecuBot war ein entscheidender Schritt in unserer Entwicklung. Auf dieser Plattform haben wir grundlegende Funktionen erarbeitet: die Umgebung erfassen, eine Karte erstellen, eine Route festlegen und einen Roboter zu bestimmten Zielpunkten führen.
Ein vierbeiniger Roboter stellt andere Anforderungen. Er bewegt sich mit gelenkigen Beinen statt mit Rädern und kann damit Untergründe und Hindernisse bewältigen, die für herkömmliche Radplattformen schwierig sein können.
Deshalb mussten wir unser Navigationssystem an die neue Plattform anpassen und anschließend unter realen Bedingungen testen. Das zentrale Ergebnis: Navigationskonzepte aus dem SecuBot-Projekt lassen sich auch auf dem Unitree Go2 Pro einsetzen.
Damit sind wir einem Ziel nähergekommen: Software zu entwickeln, die nicht dauerhaft an einen einzigen Robotertyp gebunden ist.
So funktioniert die Navigation
Der Ablauf lässt sich in drei Schritte unterteilen:
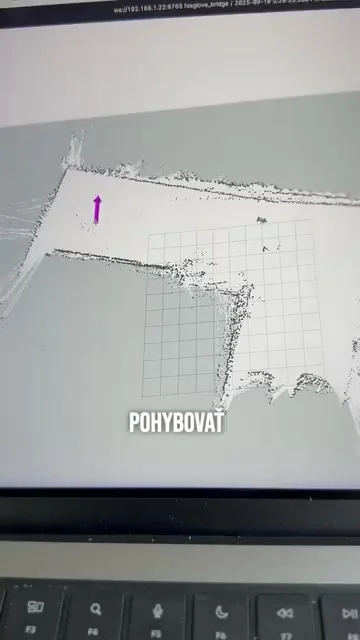
- Kartierung mit LiDAR. Der Sensor erfasst die Umgebung. Aus den Messdaten entsteht eine Karte des Einsatzbereichs.
- Routenplanung. Innerhalb dieser Karte legen wir Wegpunkte fest, die der Roboter nacheinander ansteuern soll.
- Navigation zu den Zielpunkten. Mithilfe der Karte und aktueller Sensordaten bewegt sich der Roboter entlang der vorgegebenen Route, ohne dass jede einzelne Bewegung manuell gesteuert werden muss.
In diesem Versuch haben wir uns auf die Übertragung und Funktionsfähigkeit der Navigation konzentriert. Eine erfolgreich zurückgelegte Route ist noch kein vollständiger autonomer Sicherheitsdienst – aber eine unverzichtbare technische Grundlage dafür.
Außentest: Pflaster, eine Stufe und Rasen
Im Video sind die Kartierungsoberfläche, die Festlegung von Zielpunkten und die anschließende Bewegung des Unitree Go2 Pro zu sehen. Getestet haben wir den Roboter auf befestigtem Untergrund, beim Überwinden einer niedrigen Stufe und auf Rasen.
Solche Versuche sind wichtig, weil reale Betriebsgelände selten vollkommen eben und vorhersehbar sind. Ein Inspektions- oder Sicherheitsroboter muss mit wechselnden Untergründen umgehen und Routen abfahren können, die sich an den tatsächlichen Anforderungen vor Ort orientieren.
Das Testvideo vom September 2025:
Warum der Plattformwechsel für uns so wichtig ist
Wir möchten unsere Entwicklung nicht bei jedem neuen Robotermodell wieder bei null beginnen. Die jeweilige Plattform übernimmt die Fortbewegung. Unser eigener technologischer Beitrag liegt unter anderem in Kartierung, Navigation und der Verbindung von Robotik mit konkreten Sicherheitsaufgaben.
Der erfolgreiche Wechsel vom SecuBot zum Unitree Go2 Pro zeigt, dass dieser Ansatz auch bei unterschiedlichen Fortbewegungskonzepten tragfähig ist. Das bedeutet nicht, dass unsere Software ohne Anpassung auf jedem beliebigen Roboter läuft. Es bedeutet, dass wir vorhandene Entwicklungsergebnisse auf weitere Plattformen übertragen und gezielt anpassen können.
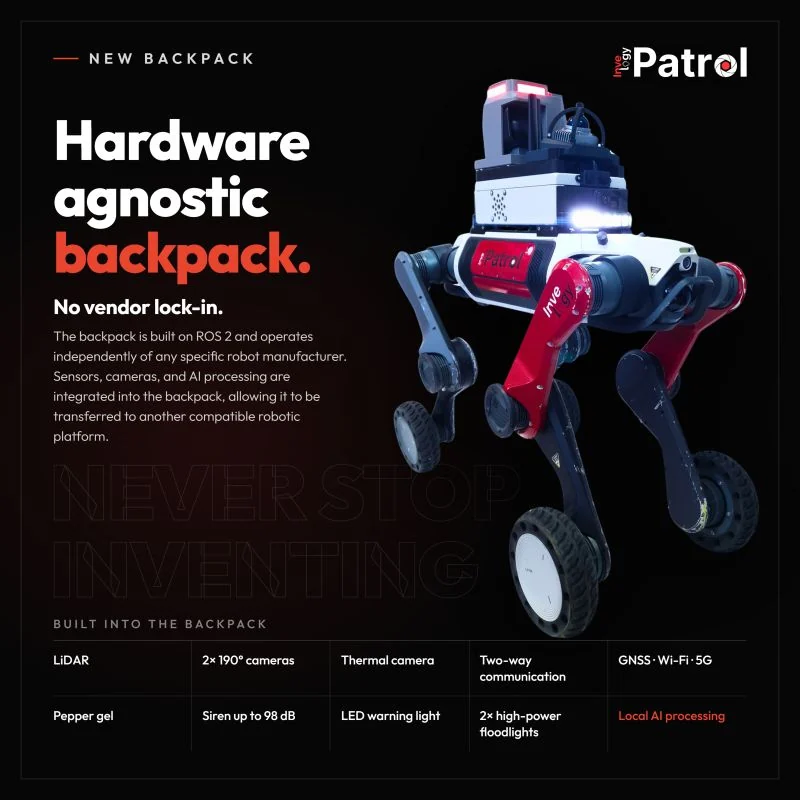
Ein weiterer Baustein für Invelogy Patrol
Bevor ein autonomer Sicherheitsroboter sinnvolle Kontrollgänge übernehmen kann, muss er zuverlässig wissen, wo er sich befindet und welches Ziel er ansteuern soll. Darauf bauen später wiederkehrende Patrouillen, zusätzliche Sensorik, die Erkennung von Ereignissen und die Werkzeuge für menschliche Bediener auf.
Unser Test vom 11. September 2025 war ein wichtiger Schritt auf diesem Weg. Er hat gezeigt, wie aus den früheren SecuBot-Experimenten neue Einsatzmöglichkeiten auf einer vierbeinigen Plattform entstehen.
Sie betreiben ein Industrieareal, ein Lager oder einen größeren Standort und möchten den Einsatz autonomer Robotik prüfen? Kontaktieren Sie Invelogy. Gerne besprechen wir ein passendes Testszenario für Ihre Umgebung.
Ursprünglicher Beitrag und Video
Die Originalvorführung wurde von Invelogy am 11. September 2025 veröffentlicht: SecuBot-Navigation auf dem Unitree Go2 Pro.