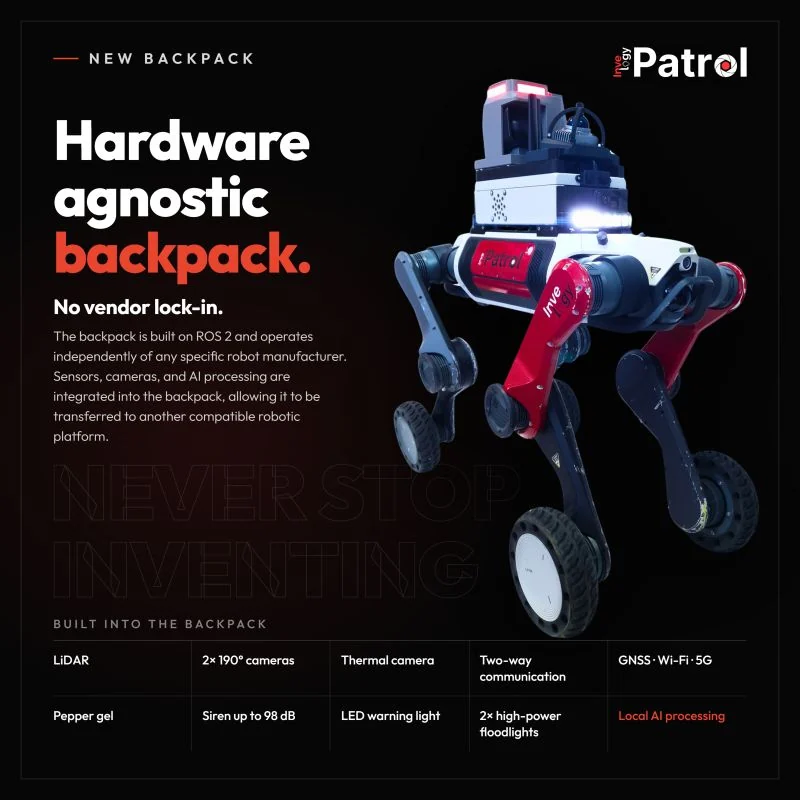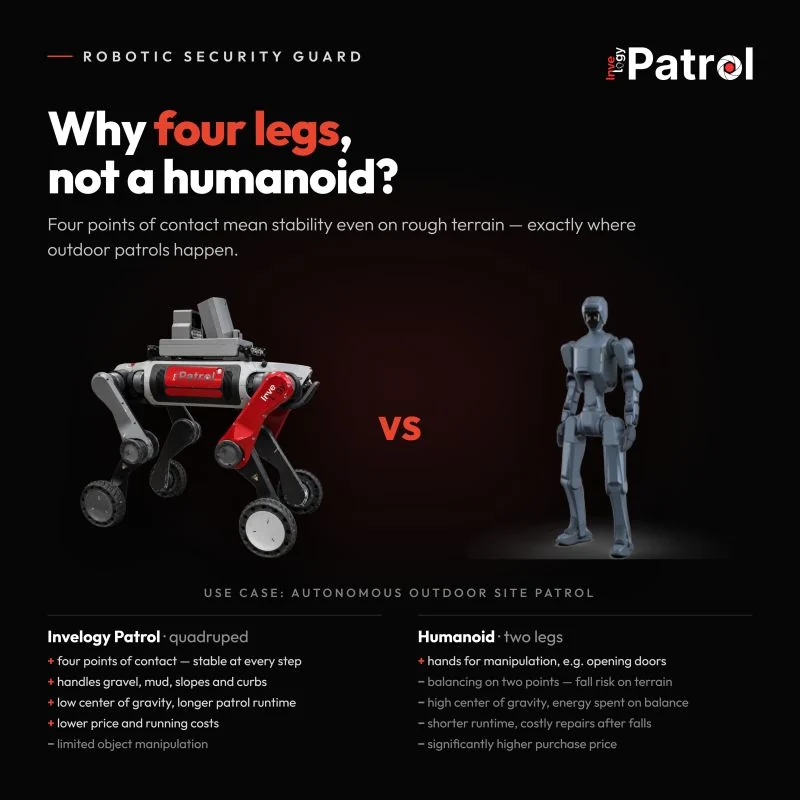
Dnes pracujeme na Invelogy Patrol – systéme, ktorý prepája mobilné roboty, senzory, autonómnu navigáciu a softvér na bezpečnostné obchôdzky. Myšlienka robotického strážcu však vznikla dávno pred súčasnými štvornohými platformami a výkonnou umelou inteligenciou.
Už v septembri 2013 sa zrodil nápad na SecuBot: robota, ktorý by mal praktické využitie pri monitorovaní priestoru a ktorého by bolo možné ovládať na diaľku. Jeho začiatky a neskoršie experimenty v rokoch 2016 a 2018 zdokumentoval Jozef Orenič. Dnes sa k nim vraciame, pretože dobre ukazujú, že za každou pokročilou technológiou sú desiatky jednoduchších pokusov.
2013: Keď sa z nápadu stal SecuBot
Názov SecuBot vznikol spojením slov security a robot. Ambícia bola od začiatku praktická: postaviť mobilné zariadenie, ktoré sa dokáže pohybovať v priestore, prenášať obraz a umožniť človeku kontrolovať situáciu aj z veľkej vzdialenosti.
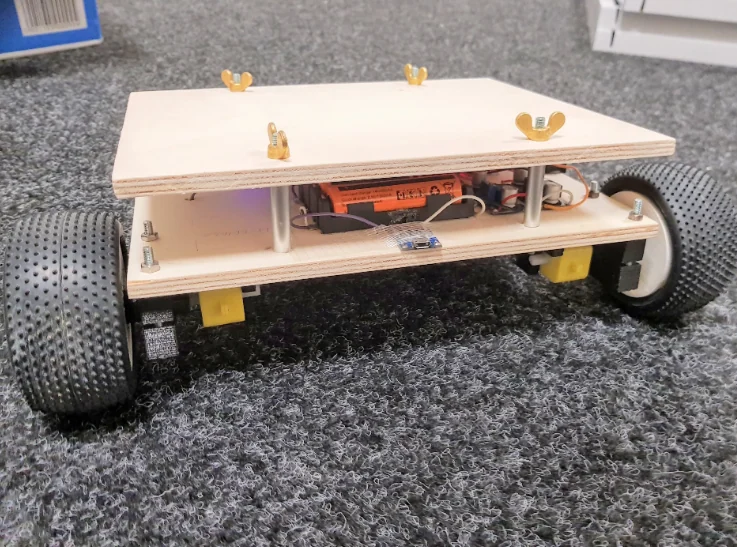
Prvým východiskom bol jednoduchý drevený podvozok, Arduino, relé a komunikácia cez Bluetooth. Tá však svojím dosahom obmedzovala možnosti nasadenia. Ak mal robot slúžiť ako vzdialený pozorovateľ, potreboval komunikačné spojenie nezávislé od toho, či je operátor o pár metrov ďalej alebo na opačnom konci krajiny.
Riešením sa vtedajšiemu prototypu stala 3G mobilná sieť. Smartfón na robotovi zabezpečoval prenos obrazu a dát, Bluetooth prepájal telefón s riadiacou elektronikou a server sprostredkúval komunikáciu s používateľom. Na dnešné pomery išlo o jednoduchú architektúru, no umožnila experimentovať s diaľkovým dohľadom mimo dosahu bežného Bluetooth pripojenia.
Prvý funkčný prototyp: Pohyb, obraz a diaľkové ovládanie
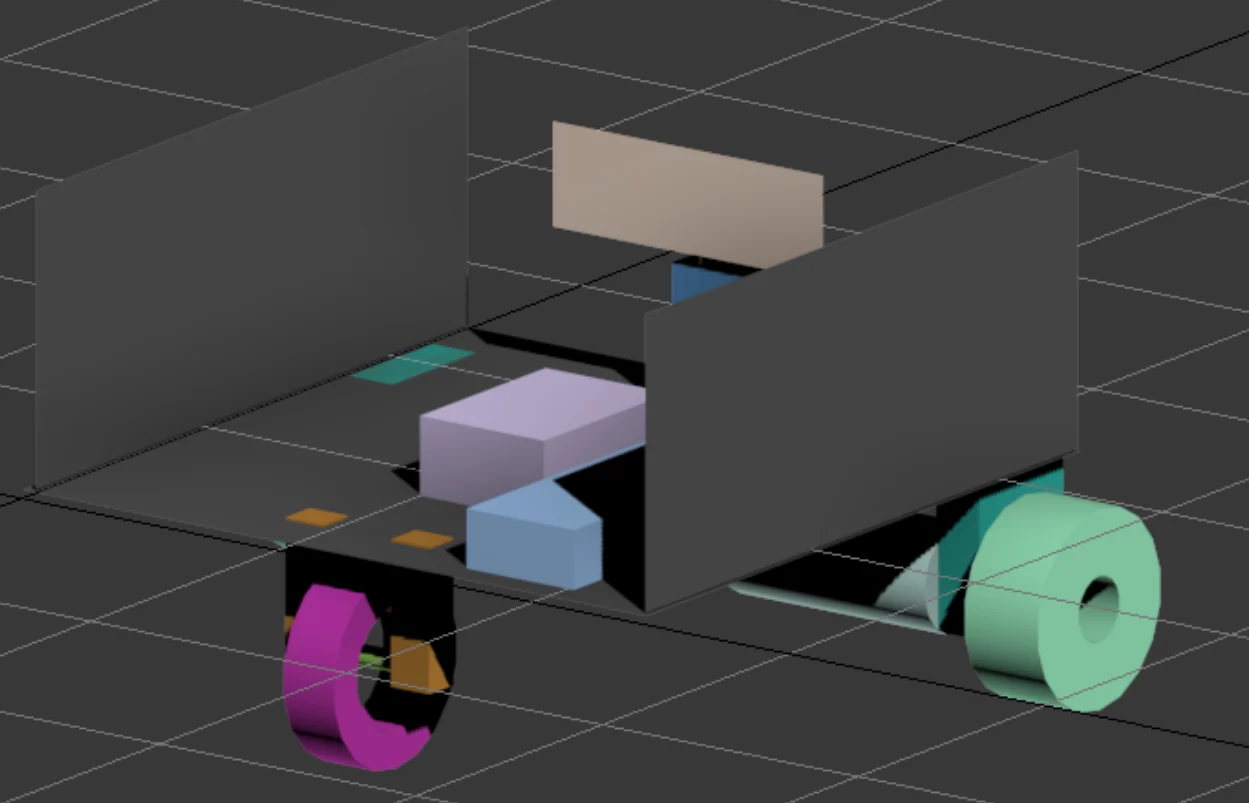
Počas prvých experimentov vznikali modely komponentov v CAD softvéri. Návrhy riešili umiestnenie motorov, batérií, riadiacej elektroniky aj pohyblivého držiaka smartfónu. Modelárske servo malo zabezpečiť otáčanie telefónu a širší rozhľad bez toho, aby sa musel otočiť celý robot.
Podľa pôvodných vývojových poznámok sa podarilo zostaviť prototyp, ktorý sa dal ovládať cez 3G, prenášal približne štyri snímky obrazu za sekundu s oneskorením okolo dvoch sekúnd a zvládal pohyb aj po menej ideálnom povrchu. Dnes by tieto čísla nestačili na modernú bezpečnostnú službu. Vtedy však potvrdili základný princíp: mobilný robot môže byť očami operátora na vzdialenom mieste.
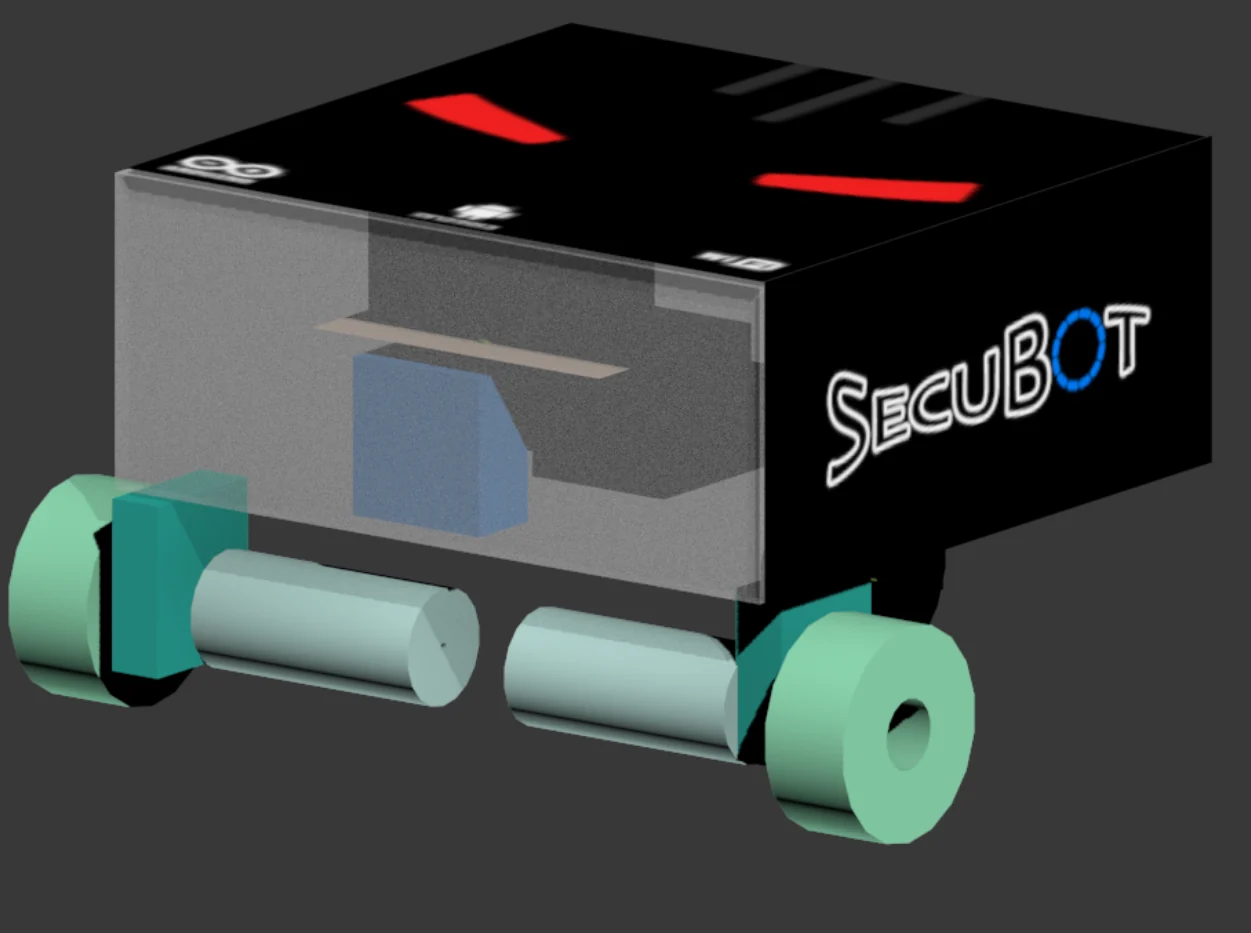
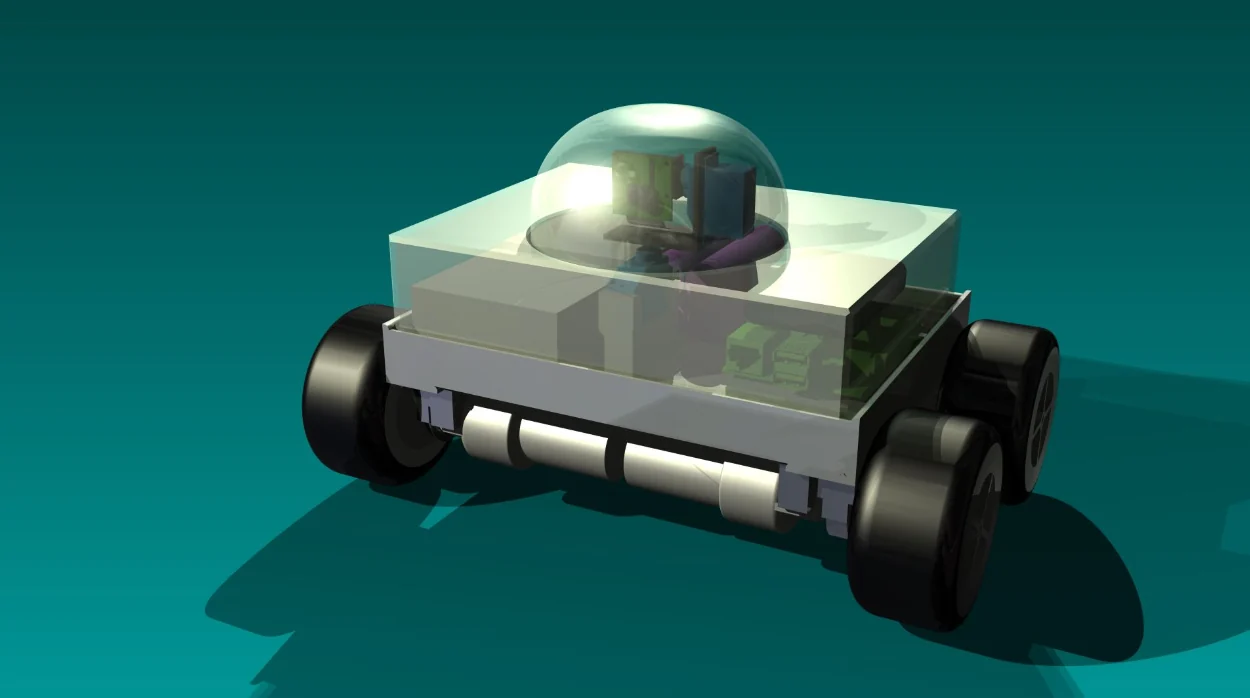
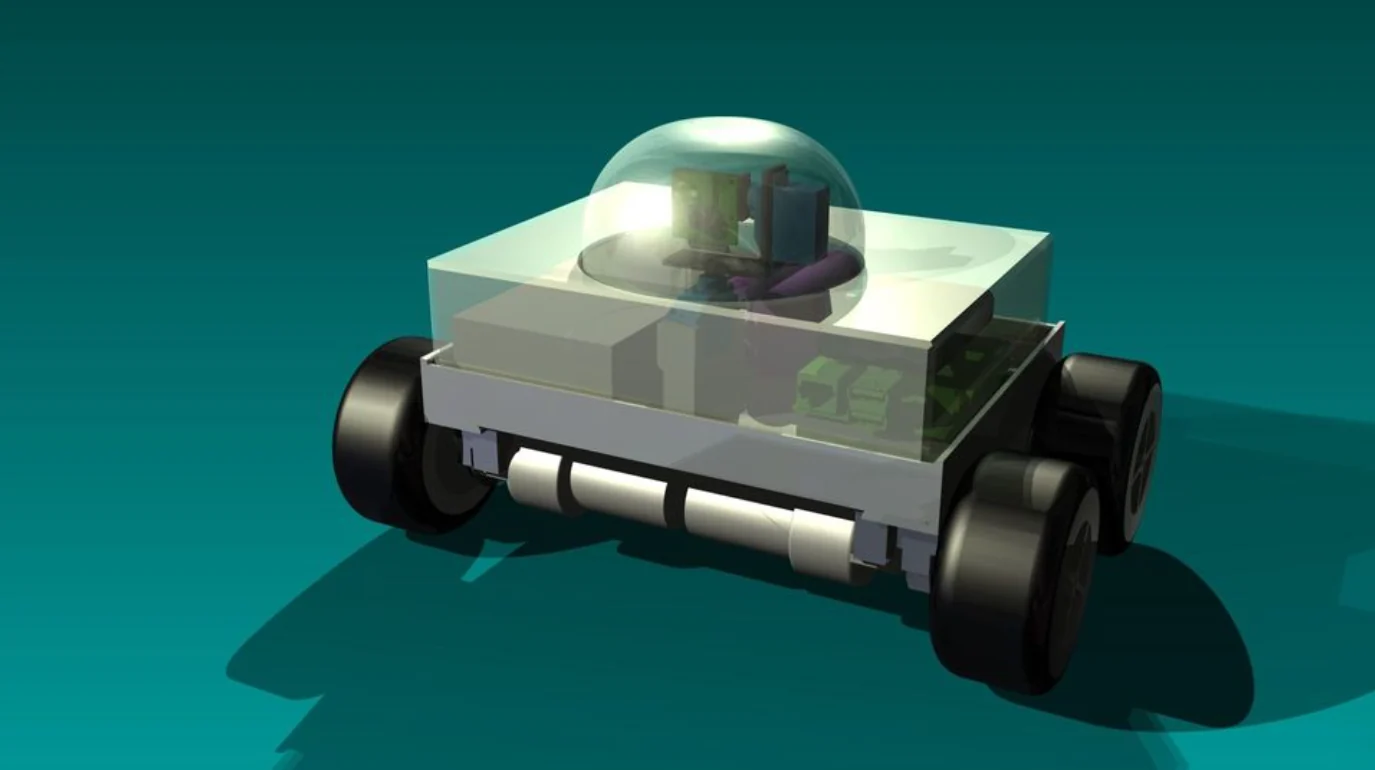
Už pri prvých návrhoch bolo zrejmé, že nestačí poskladať elektroniku na podvozok. Robot potrebuje aj ochranu pred okolím. Preto vznikol návrh uzavretého čierneho krytu s plexisklom a neskôr aj variant s priehľadnými stenami a kamerovou kupolou.
Ďalšia generácia: Vlastná elektronika namiesto smartfónu
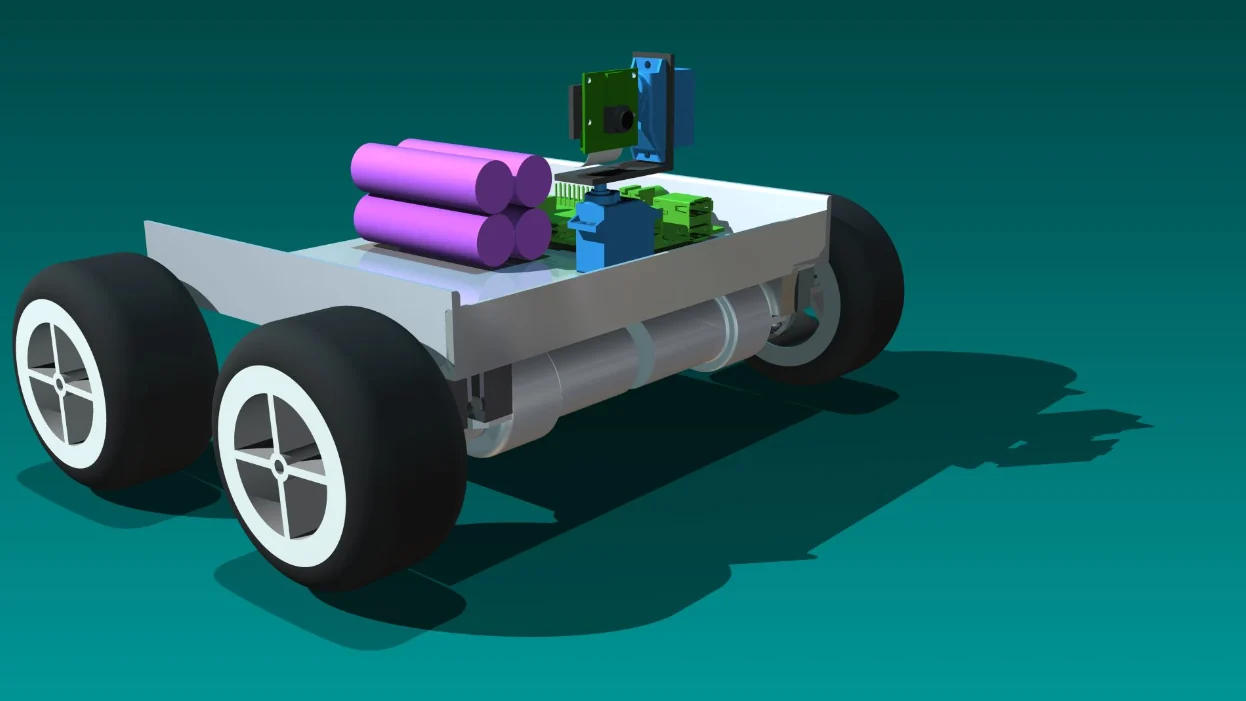
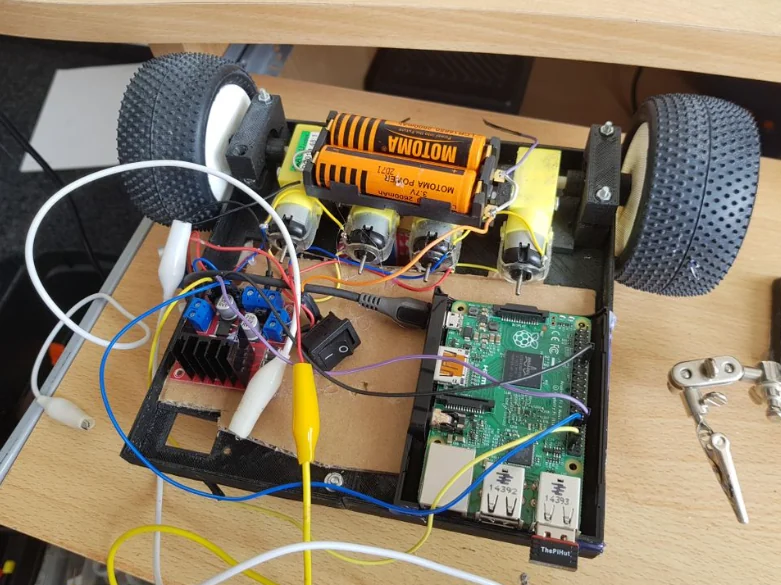
V ďalšej koncepcii mal smartfón nahradiť systém postavený na Raspberry Pi, samostatnom kamerovom module s pohybom v dvoch osiach, mobilnom USB modeme a výkonnejšom pohone 4×4. Návrh počítal so štyrmi článkami typu 18650 a s hliníkovým rámom.
Zaujímavým detailom bola kupola nad kamerou. Namiesto výroby špeciálneho dielu sa ako vhodný základ ukázala lacná atrapa bezpečnostnej kamery. Aj takéto rozhodnutia sú súčasťou prototypovania: dôležitá nie je dokonalosť každého dielu, ale schopnosť rýchlo a rozumne overiť nápad.
Táto druhá fáza však zostala nedokončená. Časť komponentov a materiálu bola pripravená, no na dokončenie celého robota už nezostal čas. Koncept preto nemožno zamieňať za hotový a otestovaný systém.
2018: SecuBot Alpha a 24-hodinová výzva
Po niekoľkých rokoch sa vývoj obnovil pod názvom SecuBot Alpha. Cieľom pripravovanej výzvy bolo udržať malého robota v prevádzke počas 24 hodín – vrátane komunikácie, občasného pohybu a úsporných režimov.
Hlavnými témami boli spotreba energie, solárne dobíjanie, riadenie pohybu a spoľahlivé spojenie. Vtedajší plán pracoval s tromi solárnymi panelmi s celkovým špičkovým výkonom približne 18 W, akumulátormi typu 18650 a striedaním aktívneho režimu so spánkom.
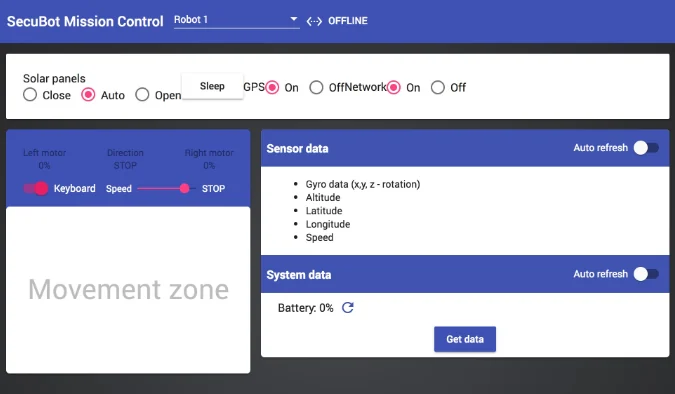
Popri hardvéri vznikalo aj vlastné ovládacie rozhranie SecuBot Mission Control. Komunikácia cez Wi-Fi, server a WebSocket bola súčasťou vývojových testov a používateľské rozhranie využívalo framework Angular 5.
Dôležité je rozlišovať plán od výsledku: 24-hodinová prevádzka bola vývojovým cieľom, nie v doložených materiáloch potvrdeným úspešným testom. Práve takéto realistické hodnotenie výsledkov pomáha posúvať technológie dopredu.
Nové kolesá: Aj drobný detail mení správanie robota
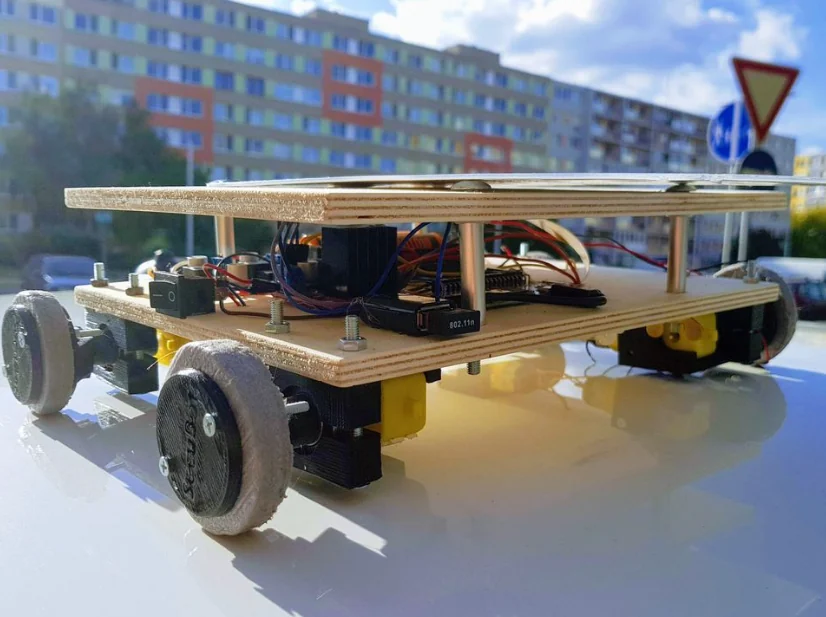
V septembri 2018 prišla na rad mechanika. Pôvodné široké kolesá vyzerali robustne, ale pri slabšom pohone zvyšovali nároky na energiu. SecuBot Alpha preto dostal vlastné disky pripravené na 3D tlač a ľahšie experimentálne „pneumatiky“ z polystyrénu.
Ich rozmery aj hladší povrch boli zámerné: cieľom bolo znížiť odpor a pritom zachovať dostatočnú trakciu na testovanom povrchu. Univerzálny disk zároveň umožňoval jednoduchú zmenu priemeru a šírky obutia. Bol to malý zásah s dôležitým poučením – spoľahlivý robot nie je iba softvér a senzory, ale aj dobré mechanické rozhodnutia.
Čo majú SecuBot a dnešný Invelogy Patrol spoločné?
Od jednoduchého štvorkolesového prototypu k dnešným robotickým platformám sa zmenilo takmer všetko: výpočtový výkon, senzory, spôsob navigácie aj možnosti integrácie. Základná otázka však zostala rovnaká: ako dostať relevantné informácie z reálneho priestoru k človeku, ktorý ich potrebuje vyhodnotiť?
Dnes v Invelogy Patrol rozvíjame autonómne obchôdzky, navigáciu s využitím LiDARu a vlastný modulárny hardvér. Náš ROS 2 systém a senzorový backpack navrhujeme tak, aby bezpečnostné funkcie neboli viazané na jediného výrobcu robotickej platformy. Človek pritom naďalej zohráva kľúčovú úlohu pri vyhodnocovaní incidentov a rozhodovaní o zásahu.
SecuBot z rokov 2013–2018 nie je technologicky totožný s dnešným Invelogy Patrol. Je však súčasťou histórie myšlienky, ktorá nás dodnes poháňa: využívať robotiku na zmysluplné úlohy v skutočnom svete.
Od prototypov k ďalším generáciám
Pri pohľade na staré CAD modely, drevený podvozok či prvé ovládacie rozhranie je vidieť, akú cestu vývoj prešiel. Zmenili sa technológie aj očakávania, nezmenila sa potreba testovať, vyhodnocovať a vylepšovať.
Ak vás zaujíma, ako dnes môžu autonómne robotické obchôdzky pomôcť pri ochrane priemyselných areálov, logistických prevádzok či ďalších objektov, kontaktujte Invelogy. Radi sa porozprávame o konkrétnom scenári využitia.
Historické zdroje a pôvodné vývojové poznámky
Tento retrospektívny článok vychádza z troch dobových príspevkov na blogu Jozefa Oreniča: SecuBot – robot ochrankár a jeho začiatky (2016), SecuBot Alpha – 24-hodinová výzva (2018) a SecuBot Alpha – Nové kolesá (2018). K dispozícii je aj archívna ukážka pohybu robota.
Fotogaléria: Prvé návrhy a prototypy SecuBota