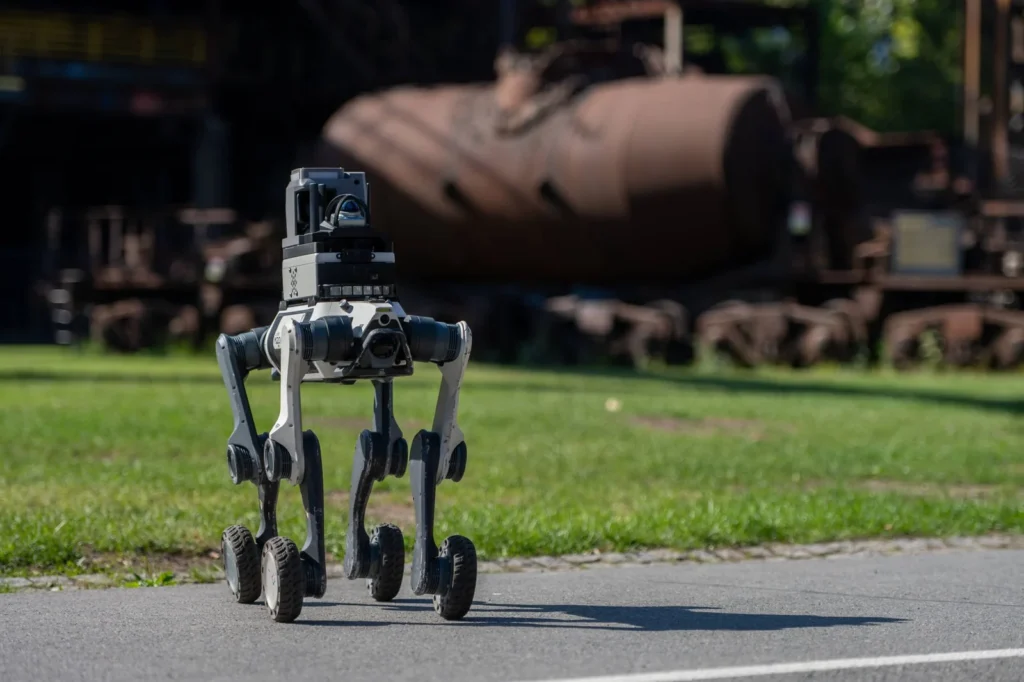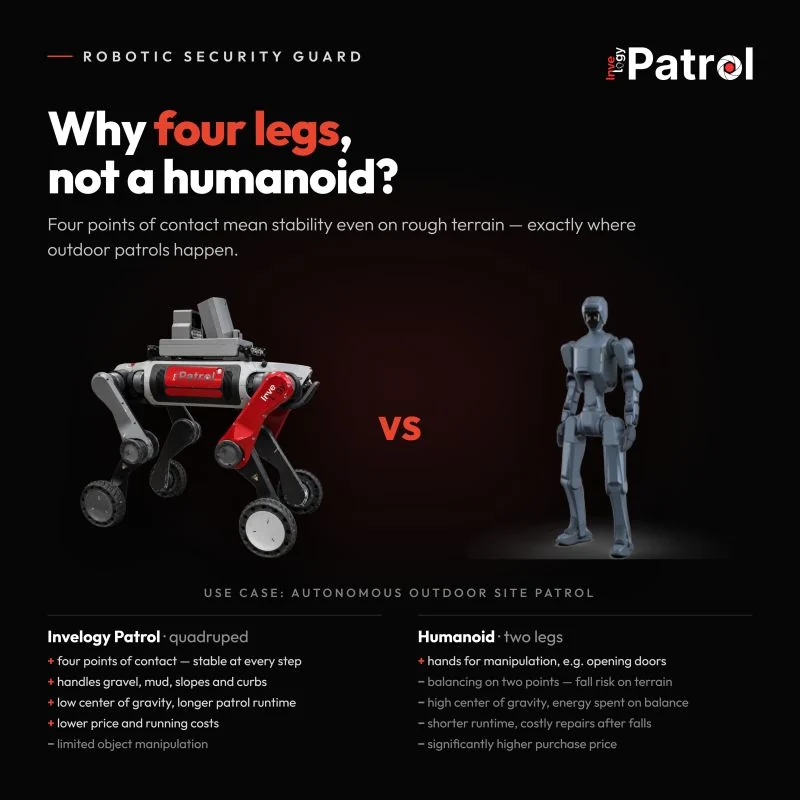
Mit Invelogy Patrol entwickeln wir heute eine Lösung, die mobile Roboter, Sensoren, autonome Navigation und Software für Sicherheitsrundgänge miteinander verbindet. Die Idee eines mobilen Sicherheitsroboters entstand allerdings lange vor modernen vierbeinigen Robotern und leistungsfähigen KI-Systemen.
Bereits im September 2013 entstand die Idee für den SecuBot: einen Roboter, der ein Gelände überwachen und sich aus der Ferne steuern lassen sollte. Jozef Orenič dokumentierte frühe Entwicklungsschritte später in Blogbeiträgen aus den Jahren 2016 und 2018. Dieser Rückblick zeigt, wie viel technische Entwicklung mit einfachen Experimenten und unvollkommenen Prototypen beginnt.
2013: Die Idee hinter SecuBot
Der Name SecuBot setzt sich aus Security und Robot zusammen. Das Ziel war von Beginn an konkret: ein mobiles Gerät entwickeln, das sich selbstständig fortbewegen kann, Bilder aus seiner Umgebung überträgt und eine Kontrolle aus der Ferne ermöglicht.
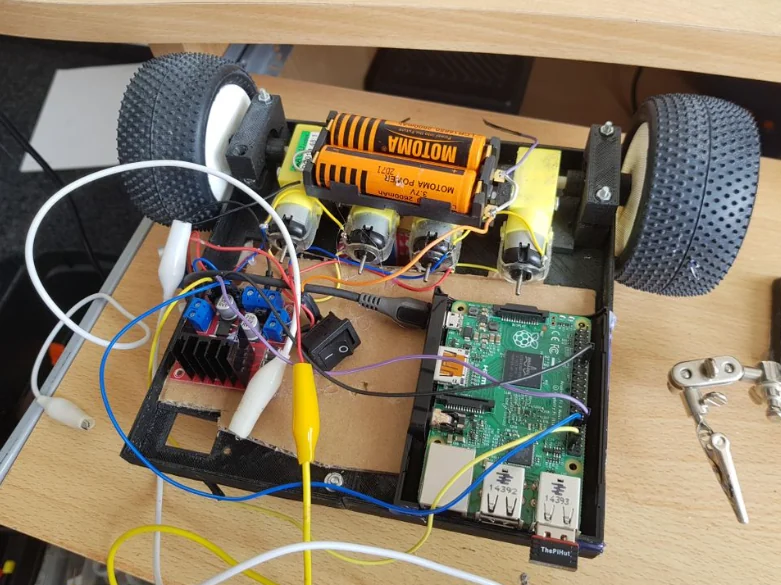
Als Ausgangspunkt diente ein einfacher Versuchsaufbau mit Holzfahrgestell, Arduino, Relais und Bluetooth-Verbindung. Für die ersten Schritte reichte das aus. Die begrenzte Funkreichweite machte jedoch deutlich, dass eine echte Fernüberwachung eine andere Kommunikationslösung benötigte.
Die damalige Antwort lautete 3G-Mobilfunk. Ein Smartphone auf dem Roboter übernahm die Übertragung von Bild und Daten, Bluetooth verband das Telefon mit der Motorsteuerung und ein Server stellte die Verbindung zur Bedienperson her. Aus heutiger Sicht war die Architektur überschaubar. Als früher Prototyp zeigte sie aber, wie sich ein Roboter auch außerhalb der Reichweite lokaler Funktechnik beobachten und steuern lässt.
Der erste funktionierende Prototyp: Fernsteuerung und Videobild
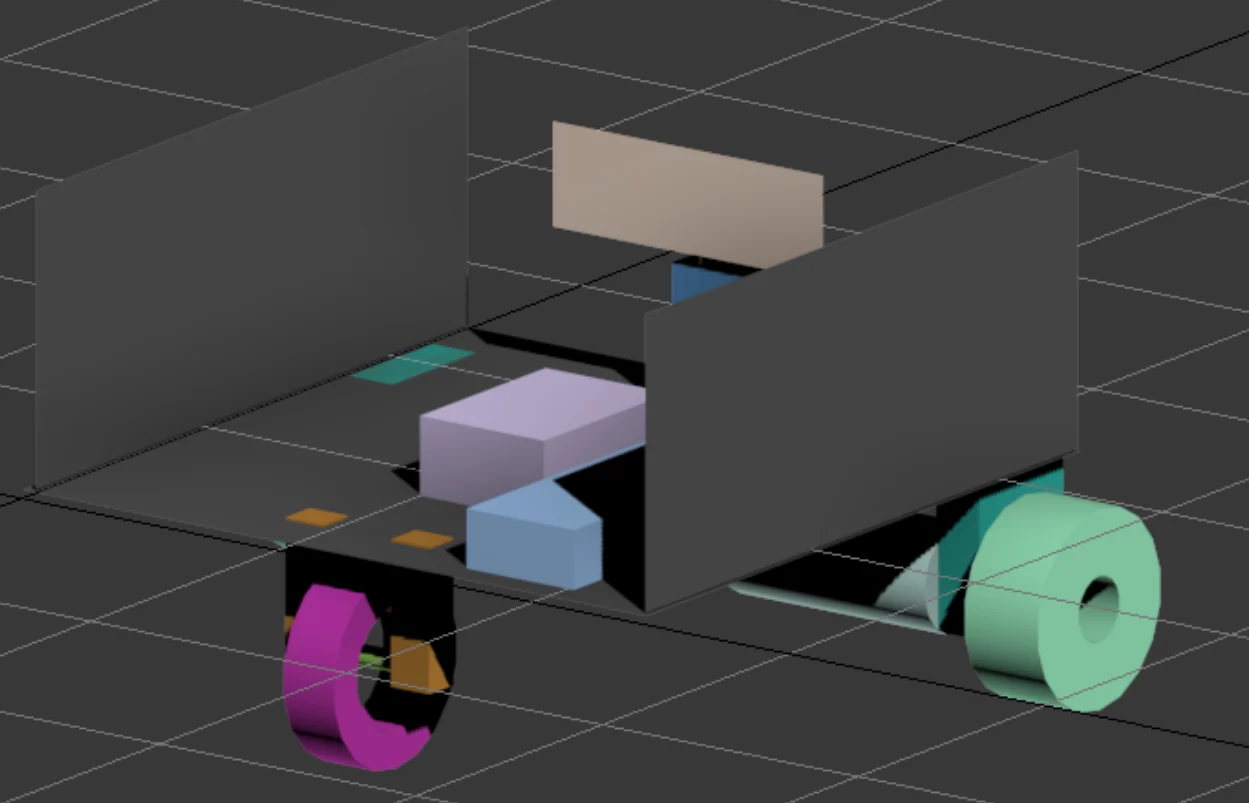
In den ersten CAD-Entwürfen wurden Motoren, Akkus, Steuerungselektronik und eine bewegliche Smartphone-Halterung angeordnet. Ein kleines Modellbauservo sollte das Telefon drehen, damit die Kamera einen größeren Bereich erfassen konnte, ohne den gesamten Roboter zu bewegen.
Den damaligen Entwicklungsnotizen zufolge entstand ein funktionsfähiger Prototyp, der über 3G gesteuert werden konnte. Die Bildübertragung erreichte ungefähr vier Bilder pro Sekunde bei rund zwei Sekunden Verzögerung. Auch Fahrten auf unebenem Untergrund waren möglich. Für einen heutigen Sicherheitsdienst wären diese Werte nicht ausreichend. Damals belegten sie jedoch einen wichtigen Grundgedanken: Ein mobiler Roboter kann als verlängerter Blick eines entfernten Bedieners dienen.
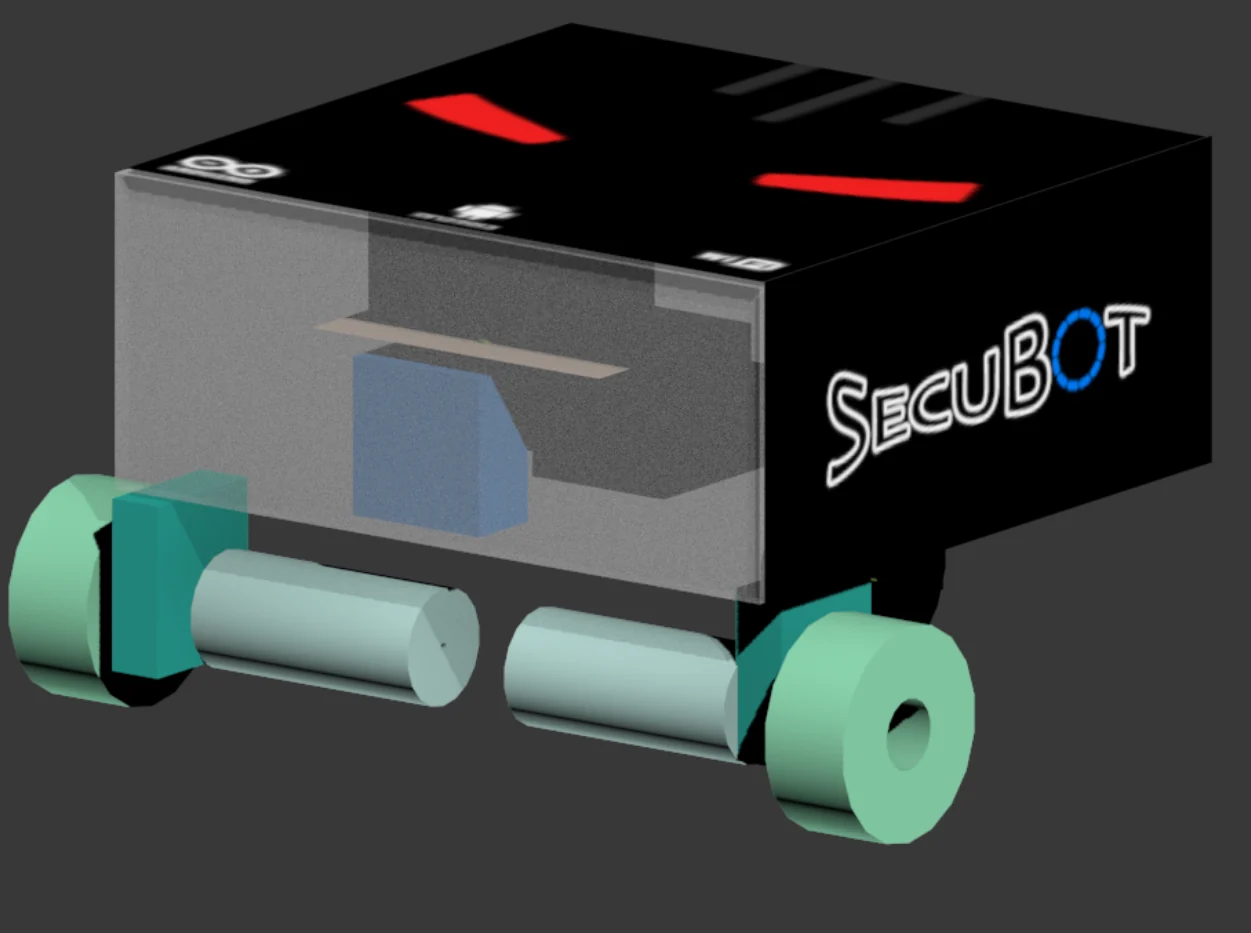
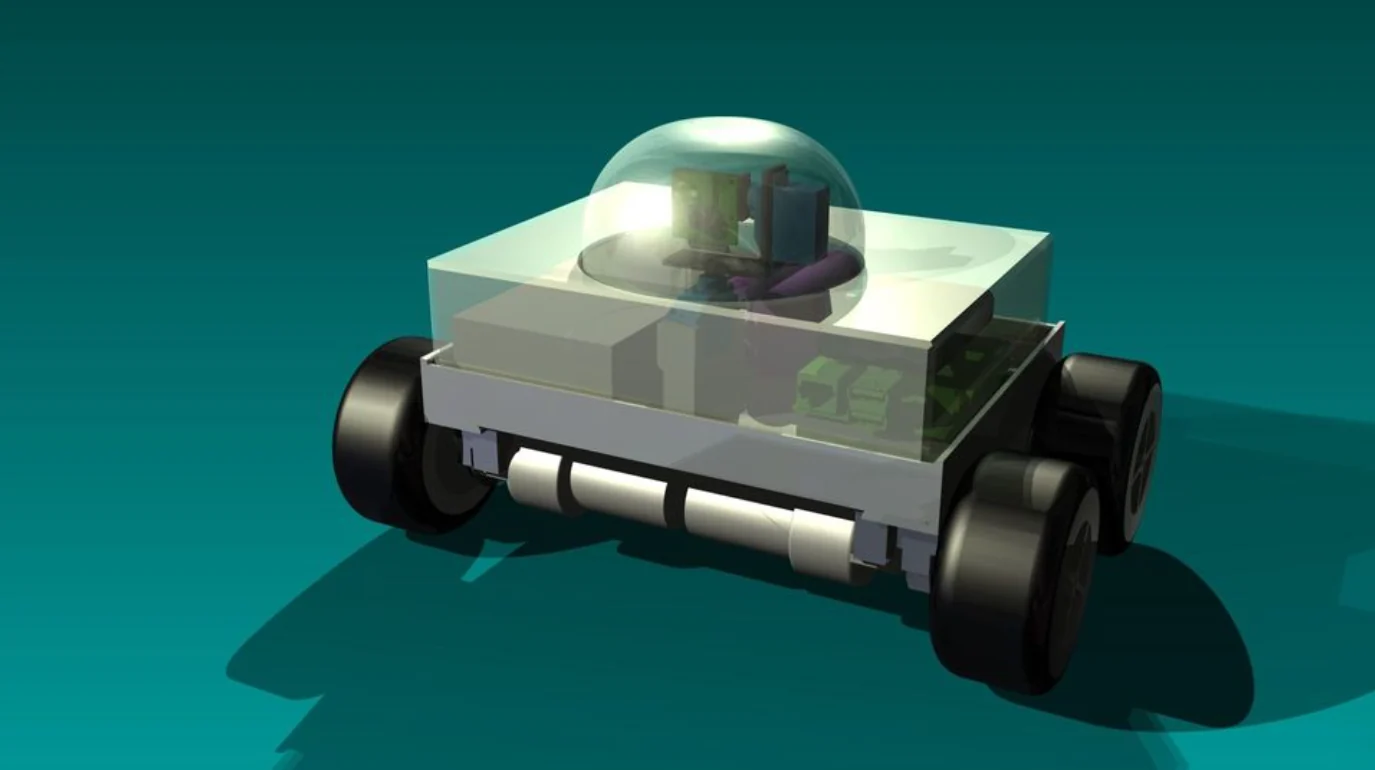
Mit der Elektronik allein war es nicht getan. Der Roboter benötigte auch einen Schutz gegen seine Umgebung. Es entstanden deshalb Konzepte für ein schwarzes Gehäuse mit transparenter Front sowie Varianten mit durchsichtigen Seitenteilen und einer Kamerakuppel.
Nächster Entwurf: Eigene Elektronik statt Smartphone
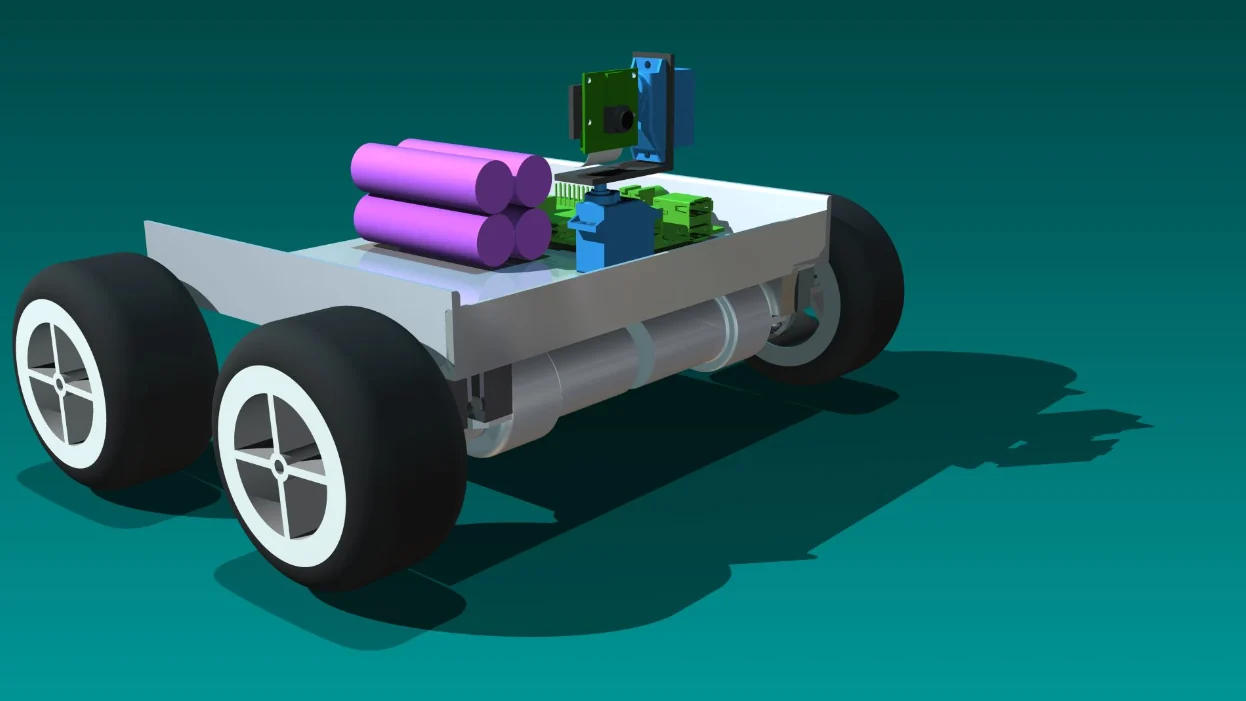
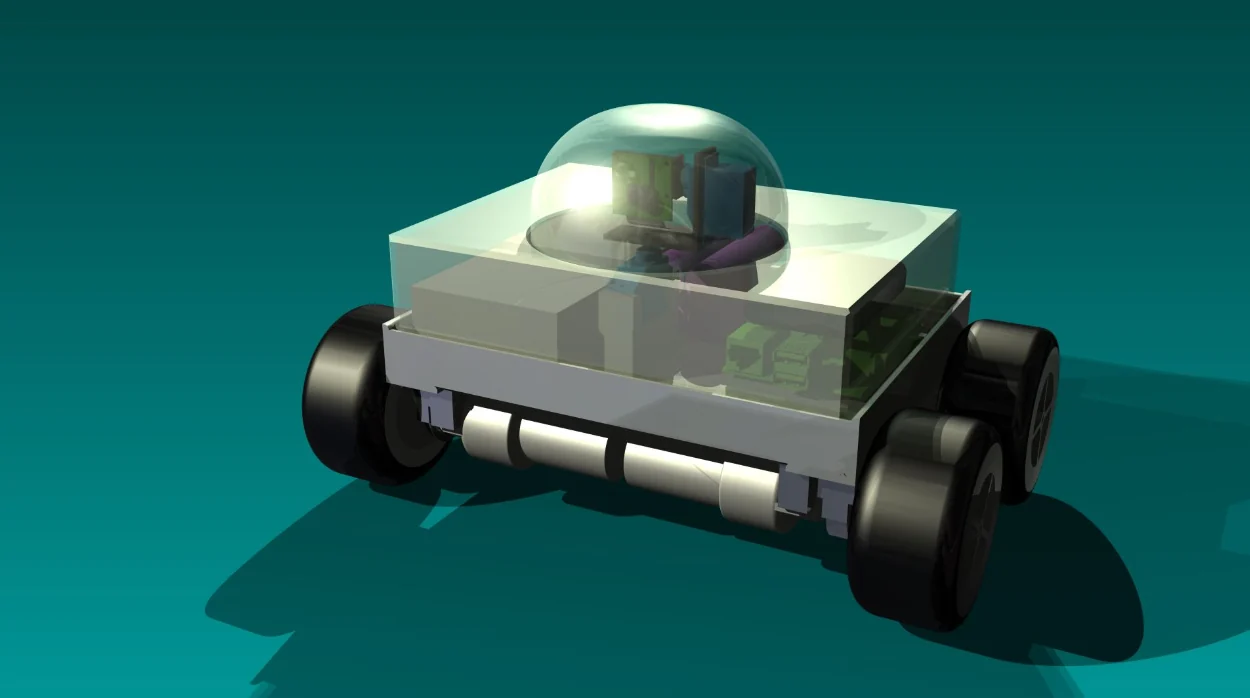
Die folgende Entwicklungsstufe sah ein System mit Raspberry Pi, einer in zwei Achsen beweglichen Kamera, einem USB-Mobilfunkmodem und einem stärkeren Allradantrieb vor. Geplant waren außerdem ein Aluminiumrahmen und vier Akkuzellen des Typs 18650.
Ein Detail verdeutlicht den pragmatischen Charakter der Prototypenentwicklung: Statt eine eigene Kamerakuppel anzufertigen, nutzte der Entwurf das Gehäuse einer günstigen Kameraattrappe. So ließ sich die Konstruktion erproben, ohne jedes Bauteil neu entwickeln zu müssen.
Diese zweite Entwicklungsphase wurde jedoch nicht abgeschlossen. Viele Komponenten und Materialien waren bereits beschafft, für die Fertigstellung fehlte aber die Zeit. Der Entwurf war damit eine wichtige Entwicklungsstufe, jedoch kein vollständig getestetes Endprodukt.
2018: SecuBot Alpha und die 24-Stunden-Herausforderung
2018 wurde die Arbeit unter dem Namen SecuBot Alpha wieder aufgenommen. Im Mittelpunkt stand eine neue Herausforderung: Ein kleiner Roboter sollte über einen Zeitraum von 24 Stunden einsatzfähig bleiben – mit Datenverbindung, gelegentlichen Fahrbewegungen und energiesparenden Ruhephasen.
Entscheidend waren vier Themen: Stromverbrauch, Solarladung, Mobilität und zuverlässige Kommunikation. Vorgesehen waren drei Solarmodule mit einer gemeinsamen Spitzenleistung von rund 18 W, Akkus des Typs 18650 und ein Betriebsplan mit wechselnden Aktiv- und Schlafphasen.
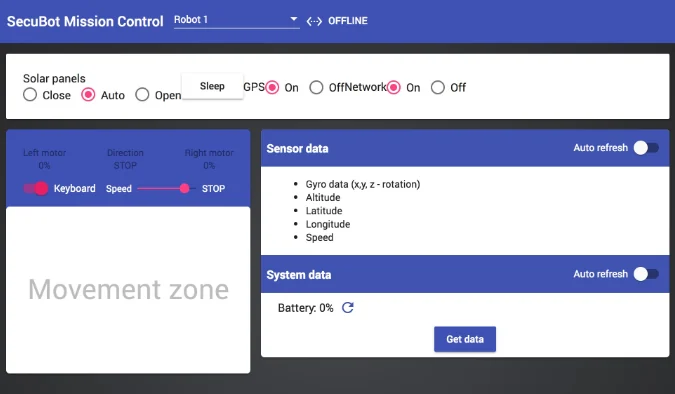
Parallel dazu entstand die experimentelle Bedienoberfläche SecuBot Mission Control. Für die Kommunikation wurden WLAN, ein eigener Server und WebSockets erprobt. Das Web-Frontend basierte auf Angular 5.
Wichtig ist dabei die Unterscheidung zwischen Plan und nachgewiesenem Ergebnis: Die 24 Stunden waren das Entwicklungsziel. Aus den vorliegenden Projektunterlagen geht kein erfolgreich abgeschlossener 24-Stunden-Test hervor. Gerade dieser nüchterne Blick auf Testergebnisse ist für eine verlässliche Entwicklung unverzichtbar.
Eigene Räder: Warum kleine Konstruktionsdetails zählen
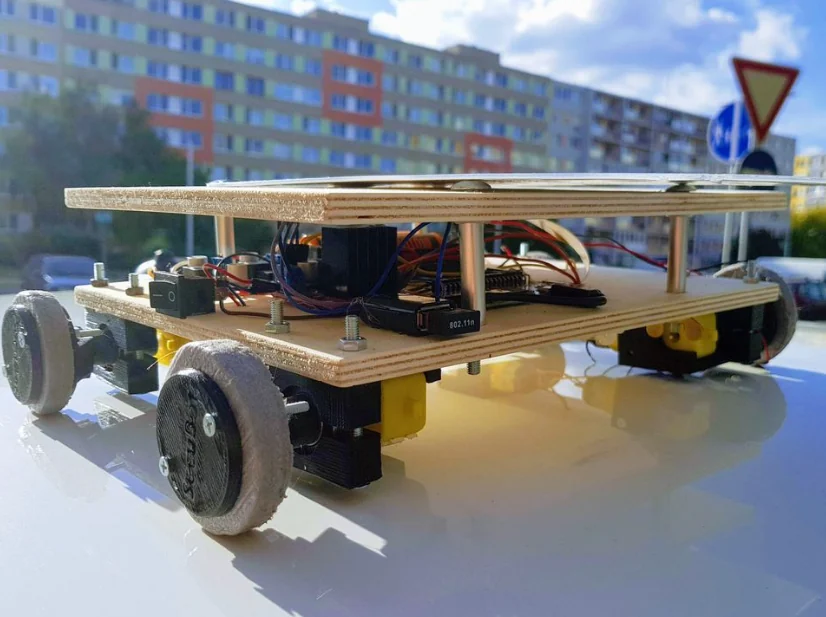
Im September 2018 rückte der Antrieb stärker in den Fokus. Die ursprünglichen breiten Räder sahen robust aus, beanspruchten den relativ schwachen und auf geringen Verbrauch ausgelegten Antrieb jedoch unnötig stark.
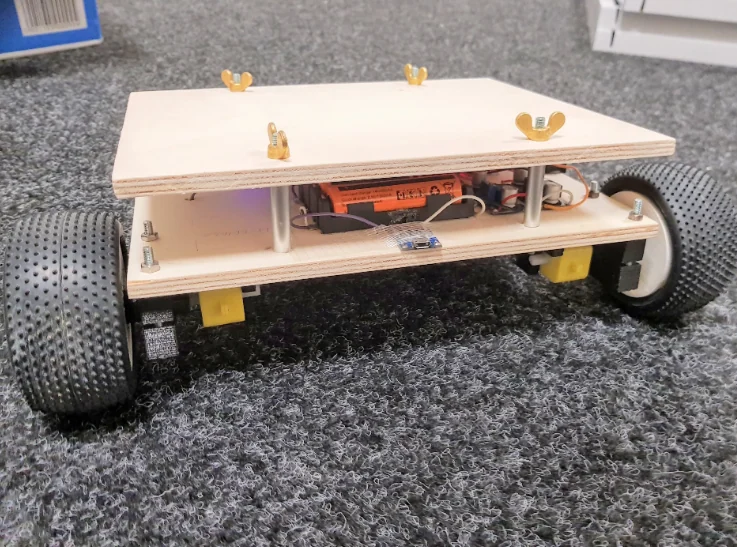
Deshalb erhielt SecuBot Alpha selbst konstruierte, 3D-druckbare Felgen und leichte Versuchsreifen aus Polystyrolschaum. Schmalere Abmessungen und eine glattere Lauffläche sollten den Rollwiderstand verringern und zugleich genügend Traktion unter den getesteten Bedingungen bieten.
Durch die anpassbare Felgenkonstruktion konnten später auch andere Reifendurchmesser und -breiten erprobt werden. Eine kleine Änderung mit einer großen Erkenntnis: Wie gut ein Roboter funktioniert, hängt nicht nur von Software und Sensorik ab, sondern ebenso von solider Mechanik.
Was SecuBot mit Invelogy Patrol verbindet
Seit den frühen vierrädrigen Prototypen hat sich technisch fast alles verändert: Rechenleistung, Sensoren, Navigation und Integrationsmöglichkeiten. Eine zentrale Frage ist geblieben: Wie lassen sich relevante Informationen aus einer realen Umgebung zuverlässig an die Menschen übermitteln, die über das weitere Vorgehen entscheiden?
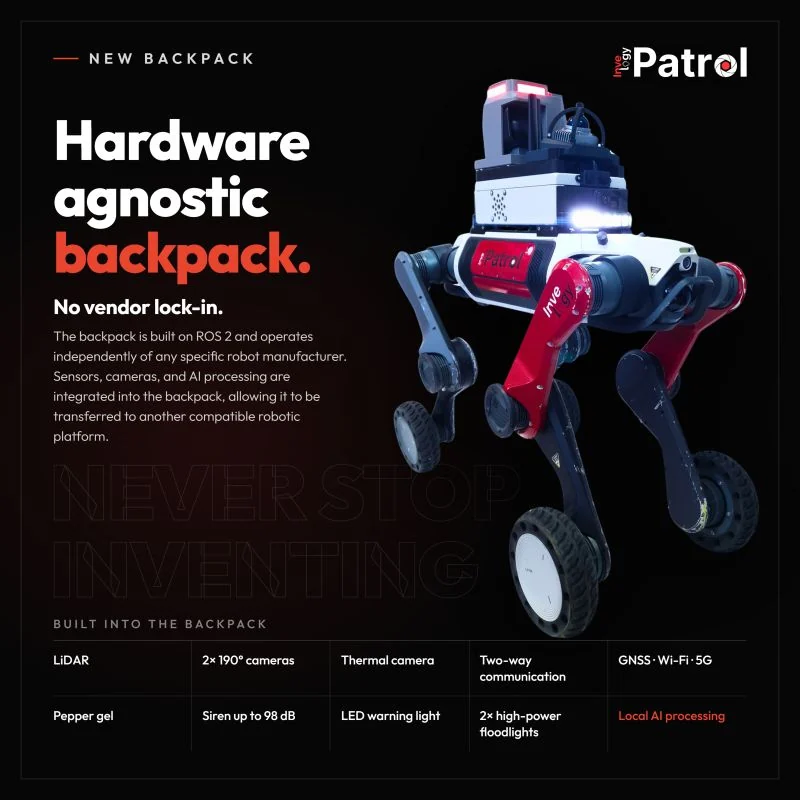
Bei Invelogy Patrol arbeiten wir heute an autonomen Kontrollgängen, LiDAR-gestützter Navigation und eigener modularer Hardware. Unser ROS-2-basiertes System und der Sensor-Backpack sind so konzipiert, dass die wesentlichen Sicherheitsfunktionen nicht von einem einzigen Roboterhersteller abhängen. Menschen bleiben für die Einordnung von Vorfällen und Entscheidungen über Maßnahmen unverzichtbar.
Der SecuBot aus den Jahren 2013 bis 2018 ist technologisch nicht mit dem heutigen Invelogy Patrol gleichzusetzen. Er gehört jedoch zur Geschichte einer Idee, die uns weiterhin antreibt: Robotik für konkrete Aufgaben in der Praxis nutzbar zu machen.
Aus frühen Versuchen wird Erfahrung
Wenn wir heute alte CAD-Dateien, sichtbare Kabel und das Holzfahrgestell betrachten, wird deutlich, wie lang der Weg von einer Idee zu komplexen Robotiksystemen sein kann. Die Technik hat sich verändert. Die Notwendigkeit, zu testen, zu lernen und konsequent weiterzuentwickeln, ist geblieben.
Sie prüfen, ob autonome Sicherheitsrundgänge für Ihr Industriegelände, Ihr Logistikzentrum oder eine andere Liegenschaft sinnvoll sind? Sprechen Sie mit Invelogy. Gemeinsam können wir einen konkreten Anwendungsfall betrachten.
Originalbeiträge und Projektdokumentation
Dieser Rückblick basiert auf drei historischen Beiträgen im Blog von Jozef Orenič: SecuBot – robot ochrankár a jeho začiatky (2016), SecuBot Alpha – 24 hodinová výzva (2018) und SecuBot Alpha – Nové kolesá (2018). Auch eine archivierte Videodemonstration ist verfügbar.
Bildergalerie: Frühe Entwürfe und SecuBot-Prototypen