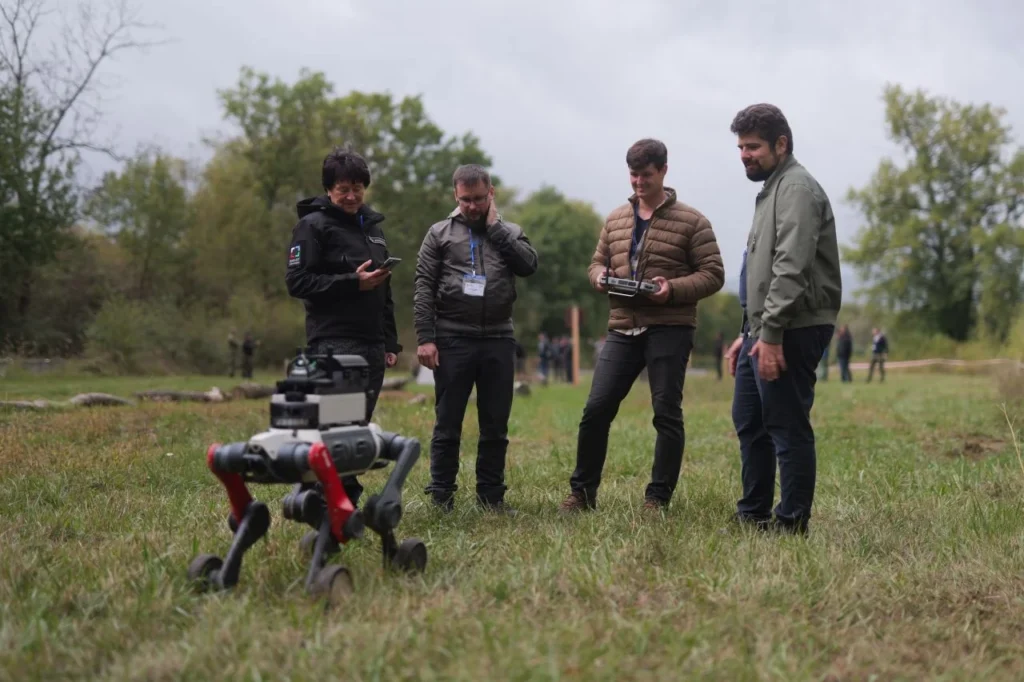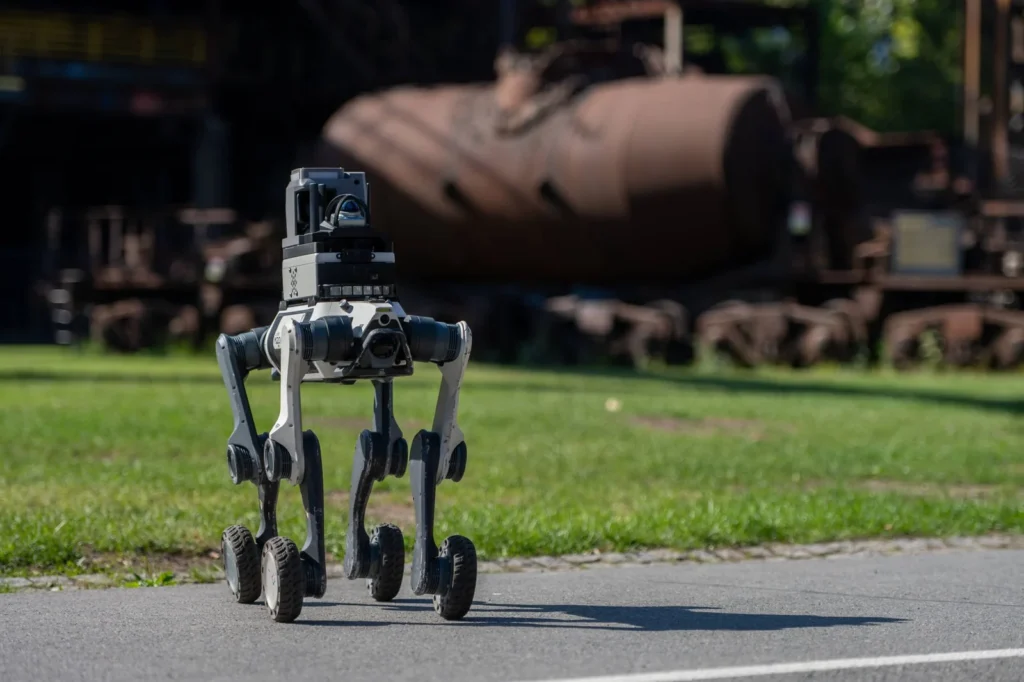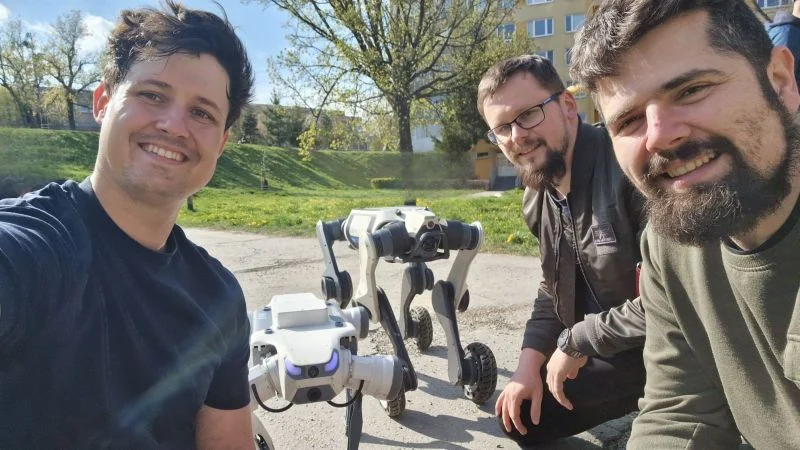
Ako sa robotický pes správa mimo laboratória, na skutočných schodoch, svahoch a nerovnom povrchu? Aby sme na túto otázku odpovedali, vyrazili sme s robotmi DEEP Robotics M20 Pro a Lite3 do exteriéru. Aprílové testovanie bolo ďalším krokom pri overovaní toho, kde môžu mobilné roboty priniesť hodnotu v bezpečnosti a priemyselných inšpekciách.
Na fotografiách a vo videu ukazujeme reálne robotické platformy počas našich skúšok. Žiadne generované zábery ani simulácia – skutočný terén a skutočný hardvér.
Keď robot opustí laboratórium
V kontrolovanom prostredí sa dá naplánovať takmer každý krok. V exteriéri je situácia iná. Povrch sa mení, na trase sú obrubníky, schody, poškodený betón aj nerovnosti, ktoré robot nemôže jednoducho ignorovať.
Preto pri vývoji nesledujeme len parametre z technického listu. Zaujíma nás, ako sa platforma správa pri bežnom pohybe, či dokáže udržiavať stabilitu a ako reaguje pri prechode medzi rôznymi povrchmi.
Pri prvých skúškach sme preverovali pohyb robotov Lite3 a M20 Pro v reálnom prostredí. Osobitnú pozornosť sme venovali modelu M20 Pro, ktorý kombinuje kolesá s aktívnym pohybom končatín. Práve táto kolesovo-nohová konštrukcia je zaujímavá pre areály, kde sa striedajú rovné spevnené cesty a náročnejšie úseky.
Video: DEEP Robotics M20 Pro na schodoch
Jednou z najzaujímavejších častí testovania bol pohyb po vonkajšom schodisku. Robot využíval koordinovaný pohyb končatín a kolies na postupné prekonávanie jednotlivých stupňov.
Pozrite si originálne video z nášho testu:
Pri platforme M20 Pro uvádzame nasledujúce maximálne parametre, ktoré netreba zamieňať s hodnotami nameranými v tomto videu:
- Schody: deklarovaná schopnosť prekonávať stupne vysoké až 25 cm.
- Stúpanie: až 45°; podobne strmý svah sme zahrnuli aj do nášho širšieho terénneho testovania.
- Rýchlosť: až 5 m/s ako maximálna hodnota, nie rýchlosť dosiahnutá na schodoch.
- Orientácia v priestore: LiDAR s 360° pokrytím okolia.
- Výdrž: až 3 hodiny podľa prevádzkových podmienok a zaťaženia.
Skutočný výkon závisí od priľnavosti, typu povrchu, sklonu, zaťaženia a spôsobu ovládania. Naše zábery preto vnímame ako praktickú ukážku pohyblivosti, nie ako garanciu, že robot zvládne každý podobný úsek.
Prečo sú takéto skúšky dôležité pre bezpečnosť
Priemyselné areály, logistické centrá či energetická infraštruktúra nie sú dokonale upravené testovacie plochy. Trasy často vedú cez rampy, vonkajšie schodiská, spojovacie chodníky alebo nerovný terén.
Ak má robot vykonávať pravidelnú obchôdzku, nestačí, aby sa vedel pohybovať po rovnej podlahe. Musíme poznať reálne hranice jeho mobility a na ich základe navrhovať bezpečné trasy.
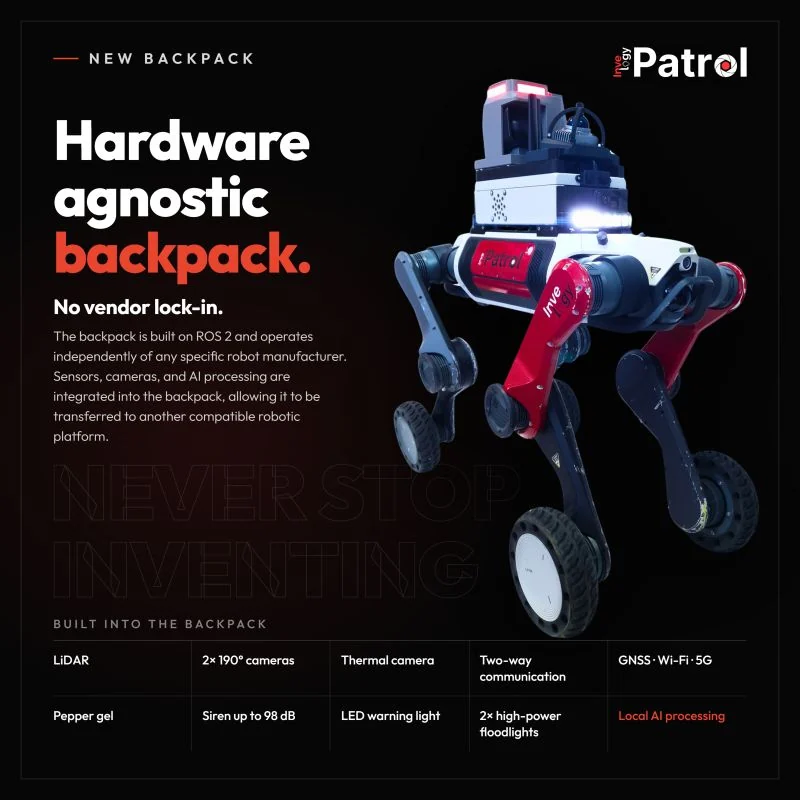
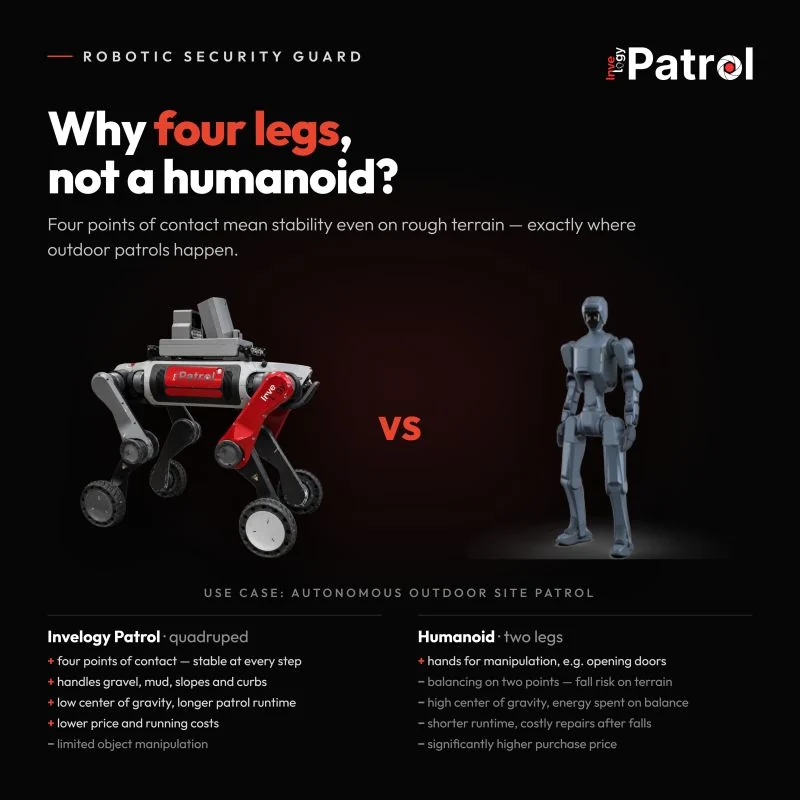
Pri projekte Invelogy Patrol chceme kombinovať mobilnú robotiku so senzorikou, autonómnou navigáciou a softvérom na monitorovanie objektov. Terénne testy nám pomáhajú rozhodovať, ktoré prostredia sú vhodné na ďalší vývoj a čo treba pred reálnym nasadením ešte vyriešiť.
Samotné prekonanie schodov pritom nepreukazuje autonómnu navigáciu. Tá zahŕňa aj mapovanie, plánovanie trasy, identifikáciu prekážok a bezpečné reakcie v meniacom sa prostredí. Tieto schopnosti treba overovať samostatne.
Testovanie je len prvý krok
Zábery z terénu sú dôležité, ale rovnako dôležitá je spätná väzba z ďalších skúšok a rozhovorov s ľuďmi, ktorí by robotické systémy používali. Roboty preto nielen testujeme, ale aj predstavujeme na odborných podujatiach a diskutujeme o ich praktických možnostiach.
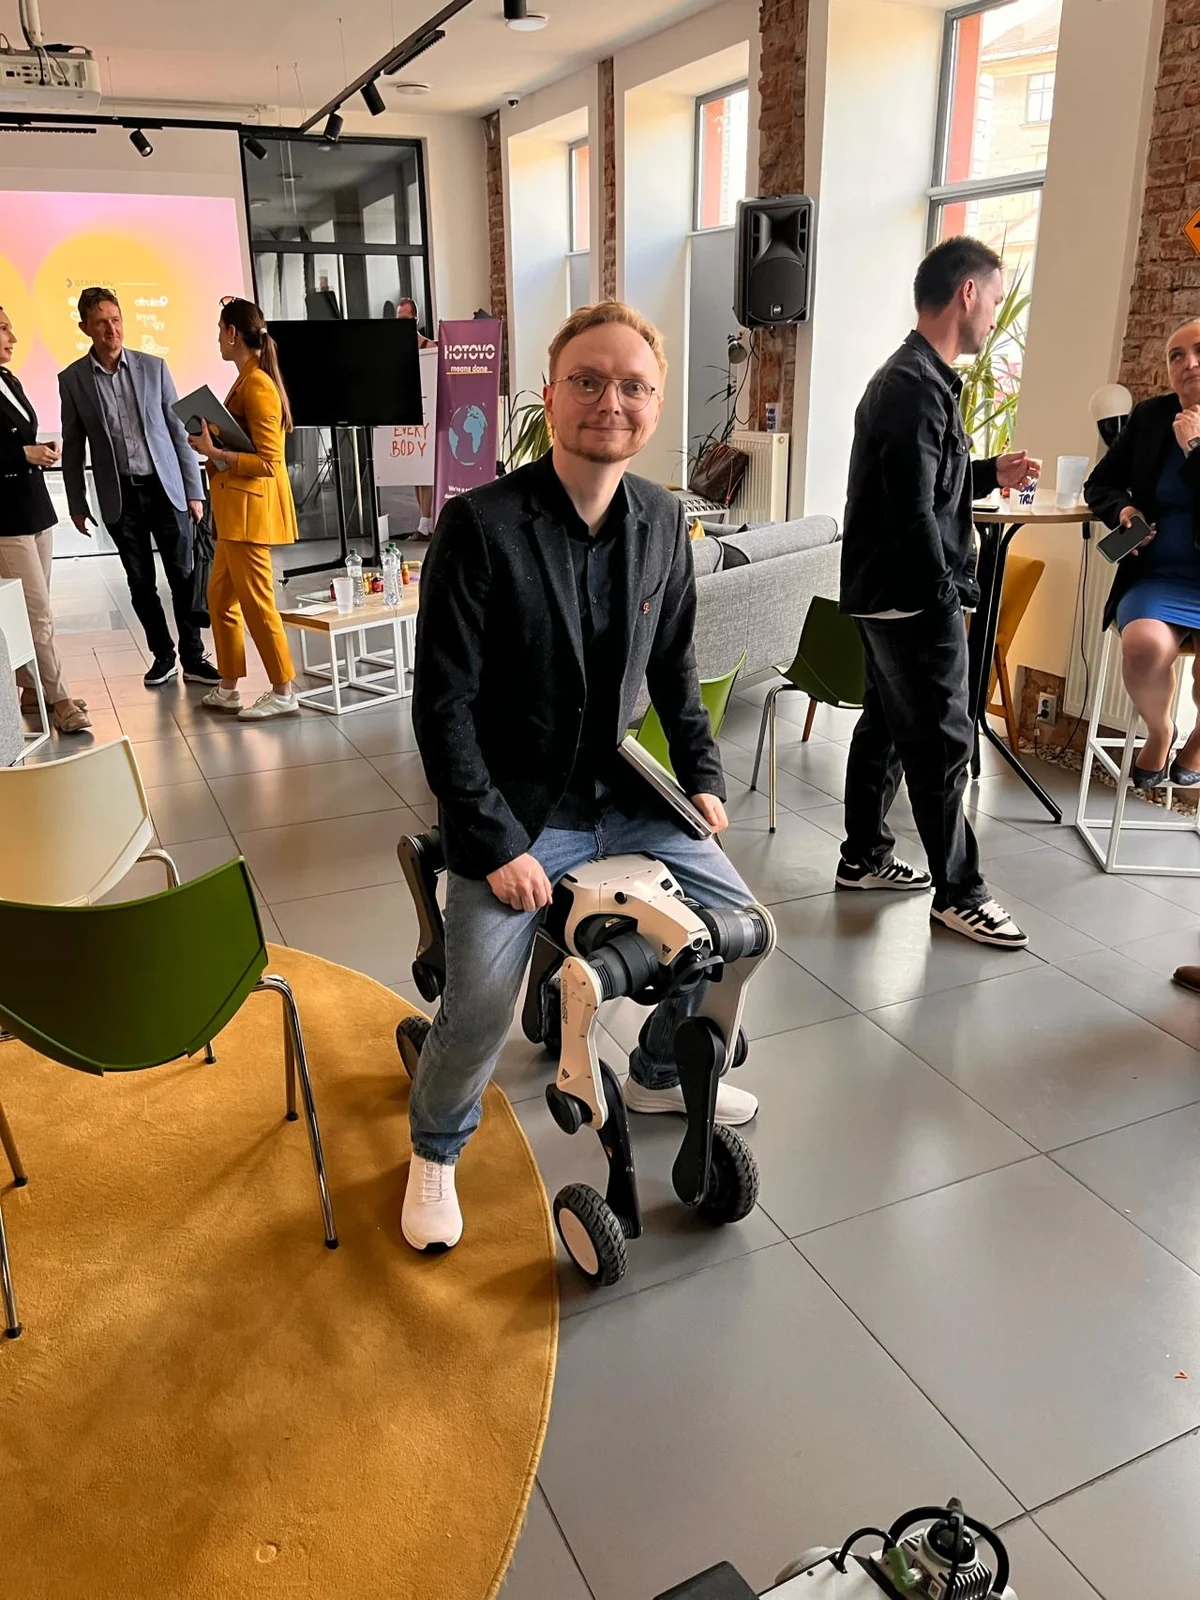
Naším cieľom nie je ukazovať iba efektný pohyb robota. Chceme rozumieť jeho limitom a budovať riešenia, ktoré budú užitočné v konkrétnych prevádzkach.
Čo bude nasledovať?
V ďalšom testovaní sa chceme venovať náročnejším povrchom, opakovateľnosti pohybu a integrácii robotických platforiem s naším vlastným softvérom a senzorickými modulmi.
Máte areál alebo prevádzku, v ktorej by mobilný robot mohol pomôcť s bezpečnostnými obchôdzkami alebo inšpekciami? Ozvite sa nám. Radi s vami prejdeme možnosti aj obmedzenia konkrétneho nasadenia.