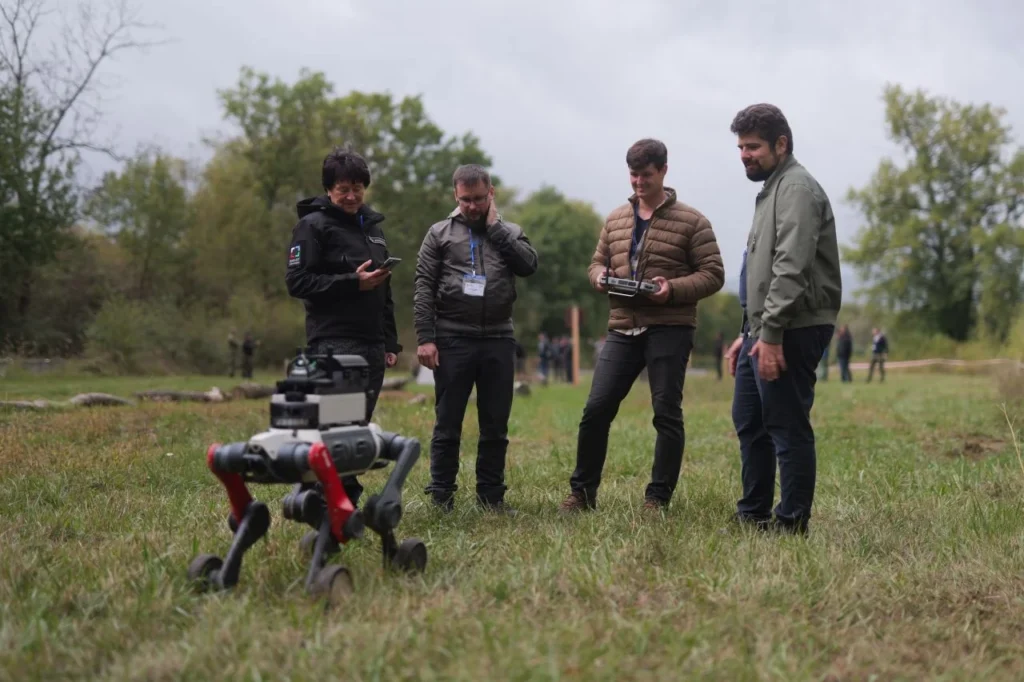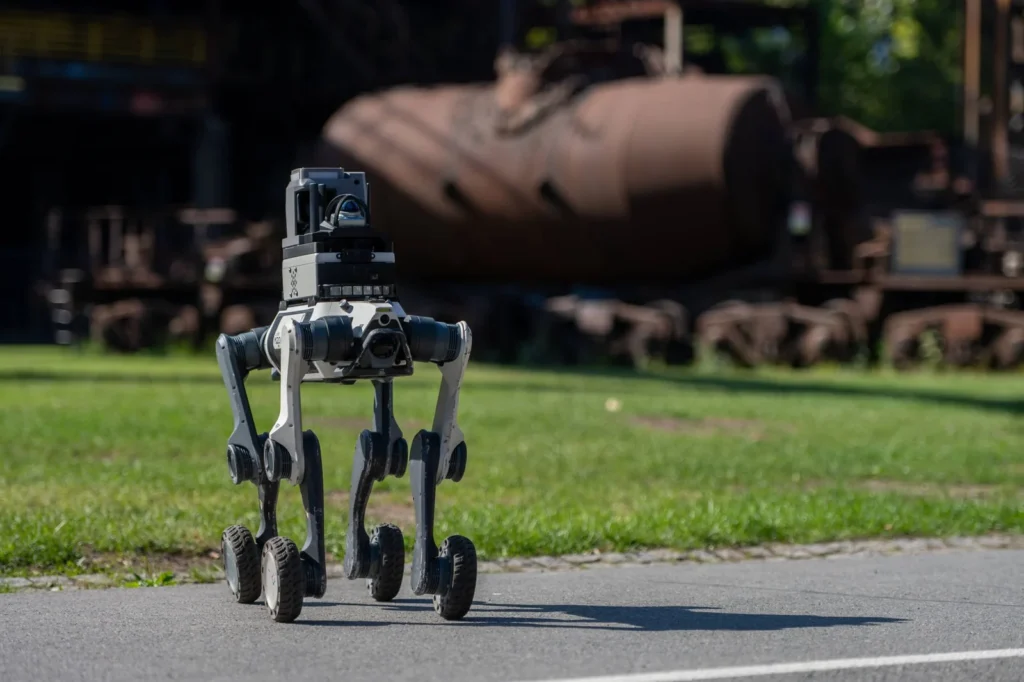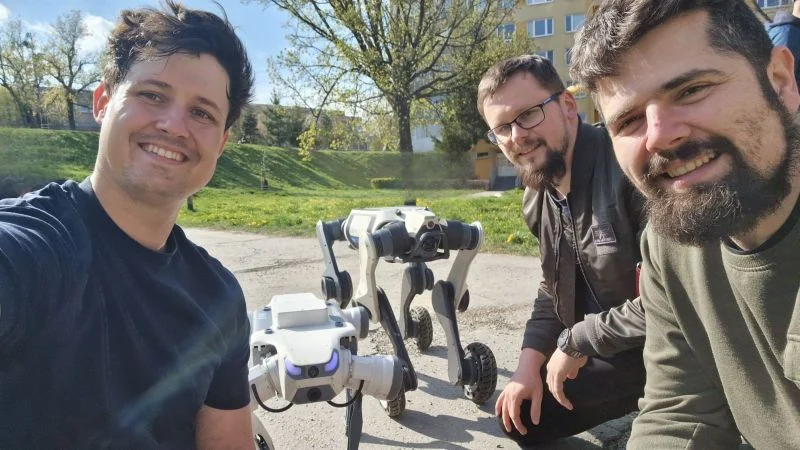
Wie bewährt sich ein vierbeiniger Roboter außerhalb des Labors – auf echten Treppen, an Steigungen und auf unebenem Untergrund? Um das herauszufinden, haben wir den DEEP Robotics M20 Pro und den Lite3 zu ersten Praxistests ins Freie gebracht. Dabei ging es uns nicht um eine spektakuläre Vorführung, sondern um eine zentrale Frage: Welche Mobilität brauchen Robotersysteme, um später bei Sicherheitsrundgängen und industriellen Inspektionen sinnvoll eingesetzt werden zu können?
Unsere Fotos und das Video zeigen reale Hardware unter realen Bedingungen. Keine KI-generierten Szenen, keine Simulation – sondern praktische Erprobung im Gelände.
Im Gelände zählt mehr als das Datenblatt
Im Labor lassen sich Bewegungsabläufe gut planen. Draußen treffen mobile Roboter auf Bordsteine, Treppen, beschädigte Wege, unterschiedliche Bodenbeläge und wechselnde Haftung.
Für uns sind deshalb nicht nur die Angaben des Herstellers relevant. Wir wollen verstehen, wie stabil sich eine Plattform bewegt, wie sie auf Geländewechsel reagiert und wo ihre praktischen Grenzen liegen.
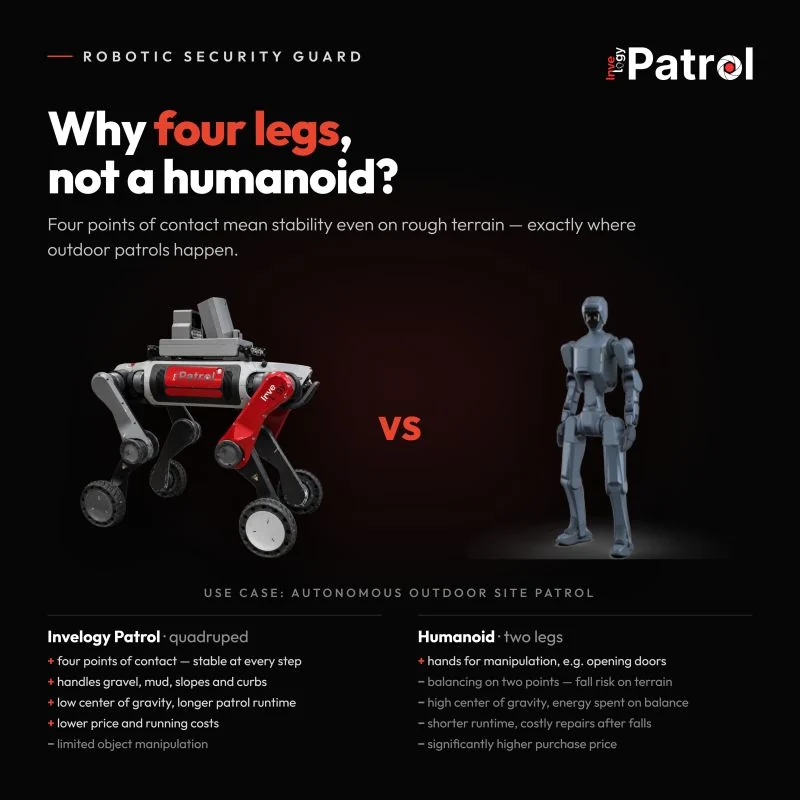
Bei unseren ersten Tests waren sowohl der Lite3 als auch der M20 Pro im Einsatz. Besonders interessant ist der M20 Pro: Als radbeiniges Robotersystem verbindet er den effizienten Vortrieb über Räder mit beweglichen Beinen. Diese Bauweise bietet Potenzial für Standorte, an denen befestigte Wege und anspruchsvollere Abschnitte unmittelbar aufeinanderfolgen.
Im Video: Der M20 Pro auf einer Außentreppe
Ein Schwerpunkt der Erprobung war das Überwinden einer Außentreppe. Im Video ist zu sehen, wie der M20 Pro seine Beine und Räder koordiniert, um Stufe für Stufe voranzukommen.
Sehen Sie sich die Originalaufnahmen an:
Für den M20 Pro werden folgende Maximalwerte angegeben. Sie sind nicht mit den tatsächlich im Video gemessenen Werten gleichzusetzen:
- Treppenstufen: laut Plattformangaben bis zu 25 cm Höhe.
- Steigungen: bis zu 45°; auch steile Hänge gehörten zu unserer weiterführenden Erprobung im Gelände.
- Geschwindigkeit: bis zu 5 m/s als Höchstwert – nicht als Geschwindigkeit beim Treppensteigen.
- Umfelderfassung: LiDAR mit 360°-Rundumsicht.
- Akkulaufzeit: bis zu drei Stunden, abhängig von Zuladung und Einsatzbedingungen.
In der Praxis beeinflussen Untergrund, Traktion, Steigung, Zuladung und Steuerung das Ergebnis. Unsere Aufnahmen sind deshalb ein anschaulicher Mobilitätstest unter konkreten Bedingungen, jedoch keine Garantie für jede vergleichbare Situation.
Warum solche Tests für die Objektsicherheit wichtig sind
Industriegelände, Logistikstandorte oder Anlagen der Energieversorgung bestehen selten nur aus ebenen, hindernisfreien Flächen. Auf einer Inspektions- oder Kontrollroute können Rampen, Außentreppen, Übergänge und beschädigte Bodenbeläge liegen.
Soll ein Roboter dort regelmäßig Aufgaben übernehmen, muss er mehr können als geradeaus fahren. Vor allem müssen seine tatsächlichen Mobilitätsgrenzen bekannt sein, damit sichere und verlässliche Routen geplant werden können.
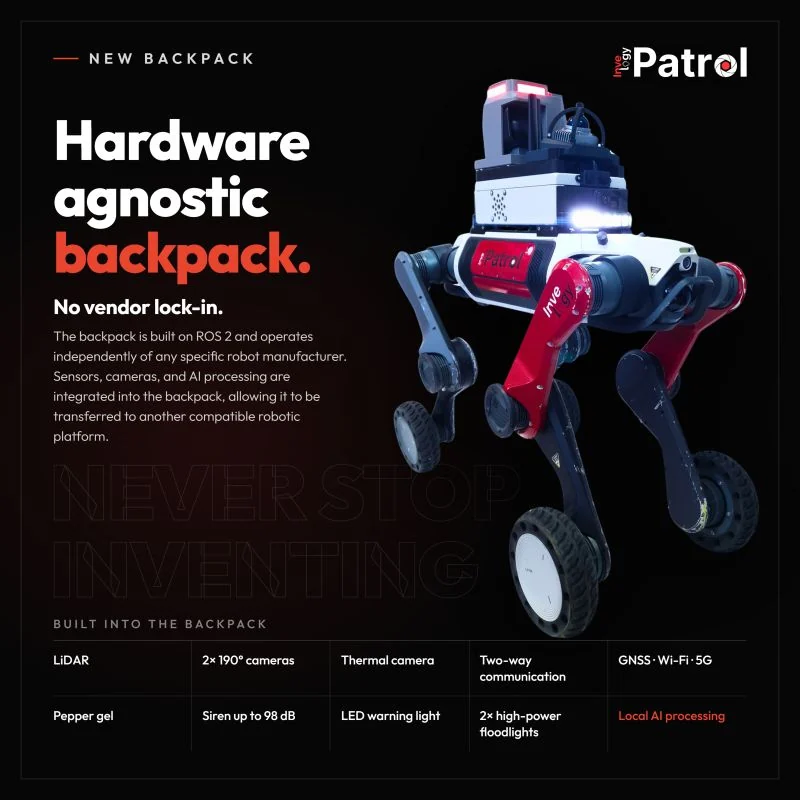
Mit Invelogy Patrol entwickeln wir Lösungen, die mobile Roboter mit Sensorik, autonomer Navigation und Software zur Geländeüberwachung verbinden. Solche Praxistests helfen uns dabei, geeignete Einsatzumgebungen zu bewerten und offene technische Fragen frühzeitig zu erkennen.
Wichtig ist die Unterscheidung: Das Bewältigen einer Treppe ist noch kein Nachweis autonomer Navigation. Dazu gehören zusätzlich Kartierung, Routenplanung, Hinderniserkennung und ein sicheres Verhalten in dynamischen Umgebungen. Diese Funktionen müssen gesondert getestet werden.
Der Geländetest ist erst der Anfang
Die Erprobung im Freien ist für uns nur ein Teil der Entwicklung. Ebenso wichtig ist der Austausch mit Menschen, die solche Systeme später im Betrieb einsetzen sollen. Deshalb stellen wir unsere Robotik auch bei Fachveranstaltungen vor und sprechen über konkrete Anforderungen.
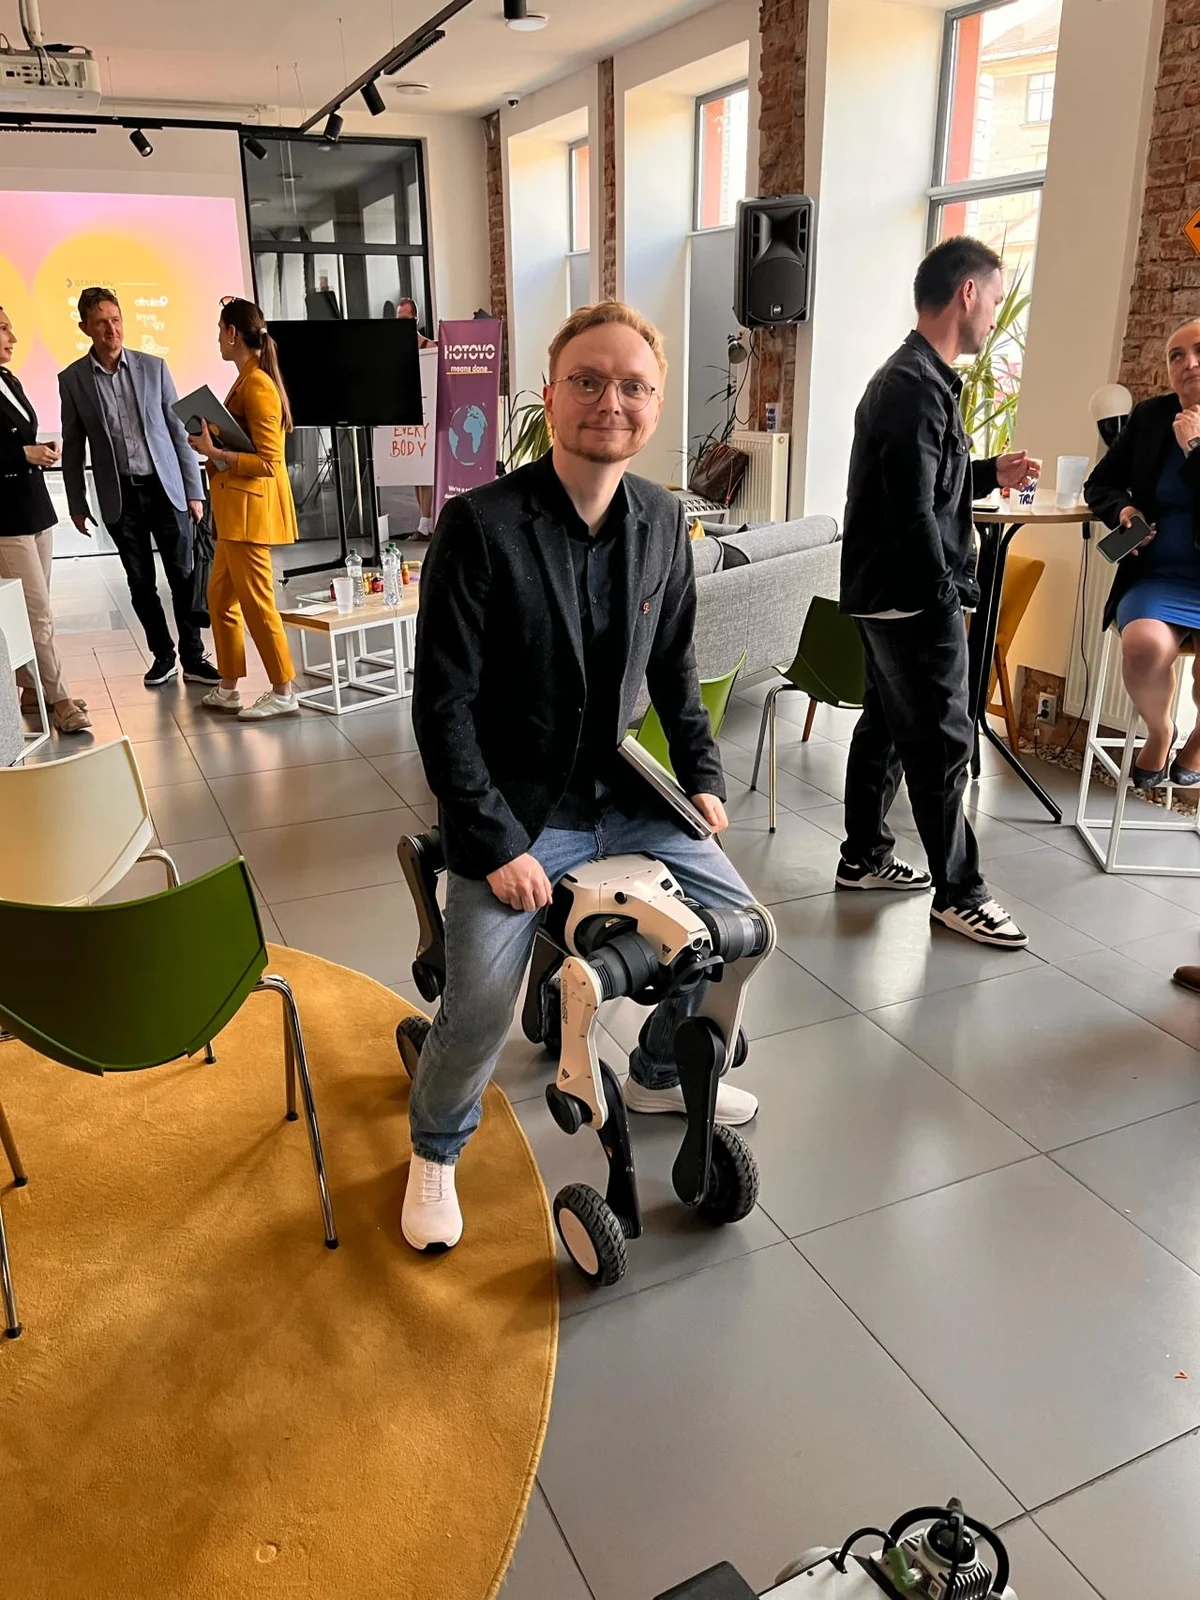
Unser Ziel ist nicht, allein beeindruckende Bewegungen zu demonstrieren. Wir wollen die Grenzen der Systeme verstehen und daraus Lösungen entwickeln, die im Arbeitsalltag einen messbaren Nutzen bieten können.
Wie geht es weiter?
In den nächsten Tests stehen anspruchsvollere Untergründe, die Wiederholbarkeit der Bewegungen sowie die Integration der Plattformen mit unserer eigenen Software und Sensorik im Mittelpunkt.
Sie möchten prüfen, ob sich mobile Roboter für Kontrollgänge oder Inspektionen auf Ihrem Gelände eignen? Sprechen Sie mit uns. Gemeinsam betrachten wir die Möglichkeiten, Grenzen und Anforderungen Ihres konkreten Einsatzumfelds.