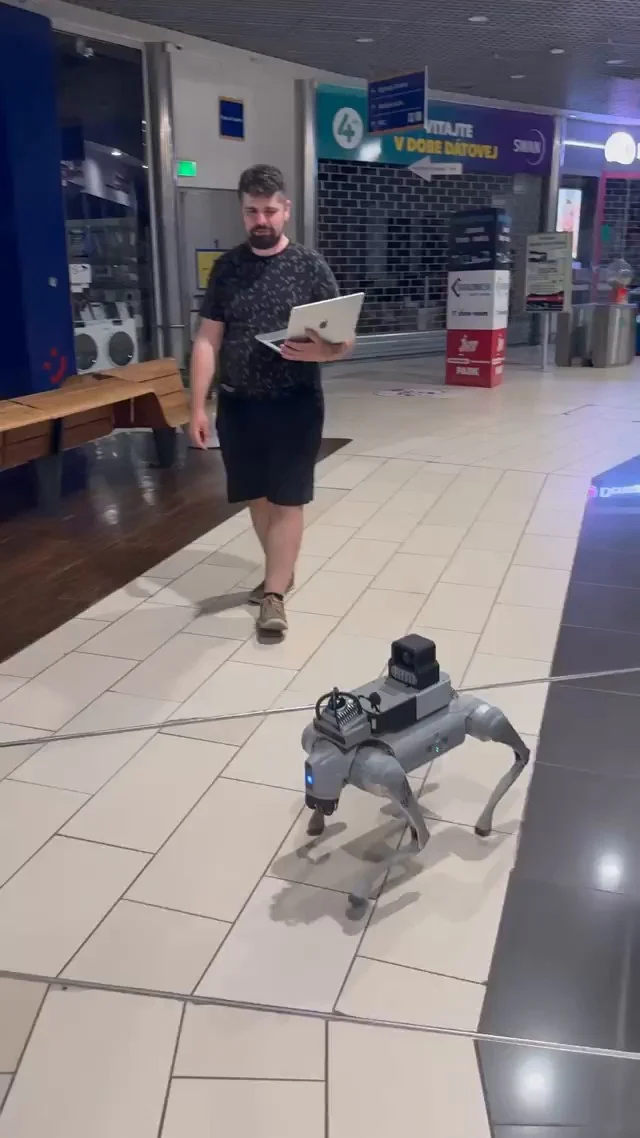
Autonome Sicherheit beginnt nicht mit einer Sirene oder einer Wärmebildkamera. Sie beginnt damit, dass ein Roboter zuverlässig den richtigen Ort erreicht. Genau das haben wir am 9. Juni 2026 in einem Einkaufszentrum in Košice, Slowakei, unter realen Bedingungen erprobt.
Unser Team erstellte eine Navigationskarte für eine Fläche von rund 24.000 m² und plante anschließend einen autonomen Kontrollgang von mehr als 500 Metern. Mehrere Kontrollpunkte legten wir bewusst unmittelbar an verglasten Schaufenstern an. So wollten wir herausfinden, wie gut sich das Navigationssystem auch in anspruchsvolleren Bereichen orientiert.
Warum Einkaufszentren besonders anspruchsvolle Testumgebungen sind
Im Labor sind die Bedingungen weitgehend vorhersehbar. In realen Gebäuden sieht das anders aus. Lange Flure, offene Bereiche, Säulen, Glasflächen und unerwartete Hindernisse stellen Anforderungen, die sich auf einer kleinen Testfläche nur eingeschränkt nachbilden lassen.
Ein Sicherheitsroboter muss deshalb mehr können, als sich fortzubewegen. Er muss seine Position bestimmen, festgelegte Kontrollpunkte erreichen und sicher auf Hindernisse reagieren. Erst dann wird aus einer mobilen Plattform ein sinnvoll einsetzbares System für automatisierte Sicherheitsrundgänge.
Einkaufszentren sind dafür ein besonders geeigneter Prüfstand: Sie verbinden große Flächen, unterschiedliche Raumstrukturen und Glasfronten, die die Wahrnehmung des Roboters erschweren können.
Von der digitalen Karte zum autonomen Rundgang über mehr als 500 Meter
Zunächst kartierten wir einen großen Teil des Gebäudes. Auf dieser Grundlage legten wir Dutzende Kontrollpunkte fest, die der Roboter nacheinander anfahren sollte. Einige davon befanden sich absichtlich sehr nah an Schaufenstern – also dort, wo Spiegelungen und transparente Flächen Sensorik und Lokalisierung besonders fordern können.
Anschließend absolvierte der Roboter eine über 500 Meter lange autonome Route. Dabei überprüften wir auch die dynamische Hindernisvermeidung sowie die Navigation zwischen den einzelnen Kontrollpunkten ohne GPS.
Das Ergebnis zeigt, dass unser System längere autonome Strecken in einer realen Innenraumumgebung bewältigen kann. Ebenso wichtig: Wir konnten konkrete Verbesserungsmöglichkeiten identifizieren, bevor ein solcher Ablauf regelmäßig im Betrieb eingesetzt wird.
Orientierung ohne GPS: LiDAR und SLAM
GPS ist in Gebäuden keine verlässliche Grundlage für eine präzise Navigation. Invelogy Patrol setzt daher auf LiDAR und SLAM (Simultaneous Localization and Mapping). Damit kann der Roboter seine Position innerhalb der erstellten Karte abschätzen und den Weg zum nächsten Kontrollpunkt planen.
Entscheidend ist das Zusammenspiel aller Komponenten: Lokalisierung, Routenplanung, Hinderniserkennung und die Anpassung an Veränderungen in der Umgebung. Die Glasfronten waren ein bewusster Teil unseres Tests. Gerade hier zeigt sich, ob eine Navigation auch außerhalb idealer Laborbedingungen funktioniert.
Ein erfolgreicher Praxistest ist noch keine Garantie für einen fehlerfreien Betrieb in jedem Gebäude. Er liefert uns aber belastbare Erfahrungen und Daten für die weitere Softwareentwicklung.
Welche Erkenntnisse wir gewonnen haben
Wir haben eine großflächige Navigationskarte erstellt, Dutzende Kontrollpunkte definiert und einen autonomen Rundgang über mehr als einen halben Kilometer getestet. Auch die Hindernisvermeidung wurde in einer Umgebung überprüft, die nicht eigens für den Roboter vorbereitet worden war.
Gleichzeitig fanden wir Ansatzpunkte für Verbesserungen. So verstehen wir Entwicklung bei Invelogy: unter realen Bedingungen testen, Ergebnisse auswerten, Software verbessern und erneut testen. Zuverlässige Sicherheitstechnik entsteht nicht durch ein einzelnes Demonstrationsvideo, sondern durch wiederholte Überprüfung.
Ein wichtiger Baustein für die Sicherheitsüberwachung von morgen
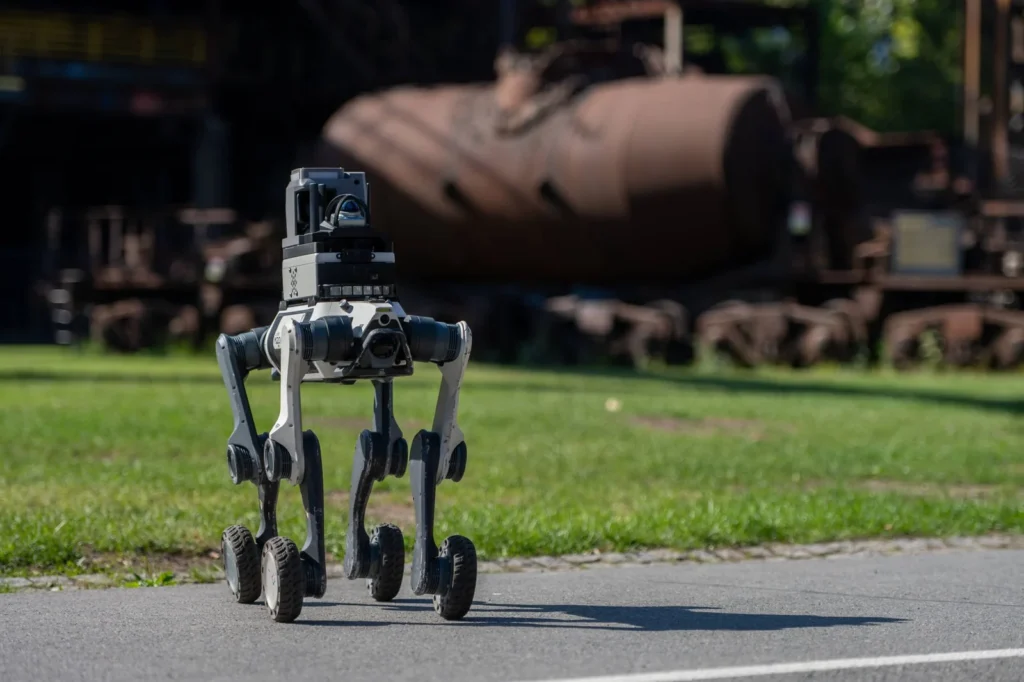
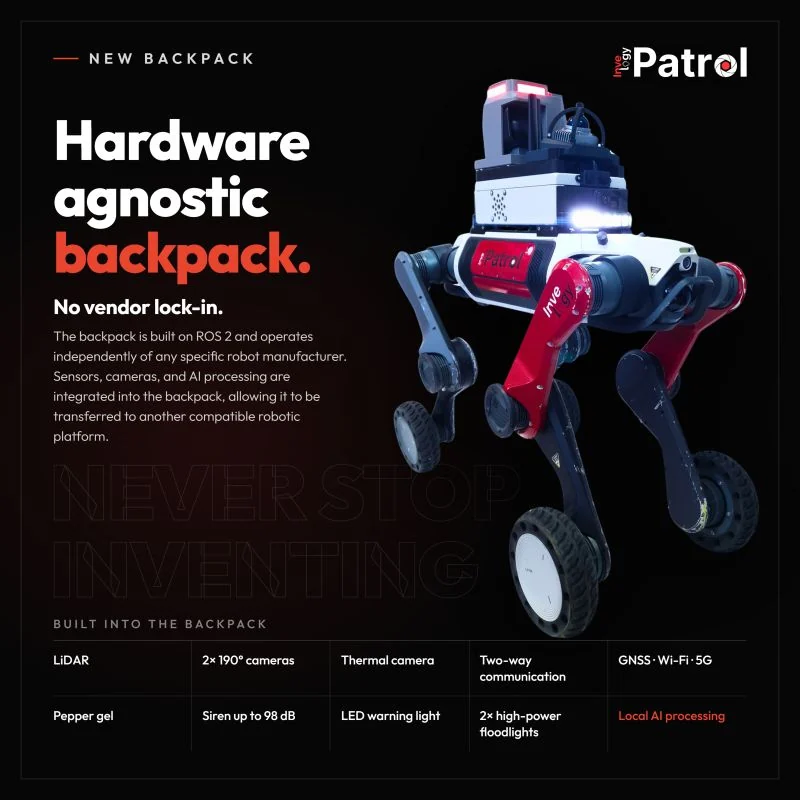
Navigation ist nur ein Teil von Invelogy Patrol, bildet aber die Grundlage für alle weiteren Funktionen. Wir kombinieren mobile Robotik mit Kameras, Warnleuchten, Sirenen und Software zur Planung und Überwachung von Kontrollgängen. Unser Ziel ist es, regelmäßige Objektkontrollen zu unterstützen und bei auffälligen Situationen relevante Informationen an menschliche Operatoren weiterzugeben.
Darüber hinaus prüfen wir zusätzliche Reaktionsmöglichkeiten unter menschlicher Kontrolle. Dazu zählt auch der mögliche Einsatz von Pfeffergel. Eine solche Funktion müsste jedoch gesondert rechtlich, sicherheitstechnisch und betrieblich bewertet werden. Sie war nicht Bestandteil dieses Navigationstests.
Langfristig möchten wir robotergestützte Sicherheitslösungen auch für kleine und mittlere Unternehmen zugänglicher machen – als Ergänzung zu menschlicher Fachkompetenz und für eine verlässlichere Überwachung von Betriebsflächen.
Über 500 Meter näher am praktischen Einsatz
Rund 24.000 m² kartierte Fläche und mehr als 500 Meter autonome Navigation sind für unser Team ein wichtiger Fortschritt. Mindestens ebenso wertvoll sind die Erkenntnisse, die nun in die nächste Entwicklungsstufe von Invelogy Patrol einfließen.
Betreiben Sie ein Einkaufszentrum, ein Industrieareal oder ein Logistikzentrum und interessieren sich für autonome Sicherheitsrundgänge? Sprechen Sie mit uns. Gemeinsam können wir prüfen, welche Aufgaben Robotik in Ihrer Umgebung sinnvoll übernehmen kann – und wo ihre Grenzen liegen.